Točivé magnetické pole
Jedním z důvodů, proč máme třífázovou soustavu, jsou elektromotory. Za vynálezce prvního stroje na střídavý proud je považován Nikola Tesla. To, co sám Tesla ve své autobiografii vyzdvihuje, ale není samotný motor, nýbrž objev točivého magnetického pole. Představit si točivé magnetické pole není složité. Můžeme si vzít dva od sebe vzdálené magnety, mezi kterými je magnetické pole a točivé magnetické pole dostaneme, když s magnety začneme otáčet.
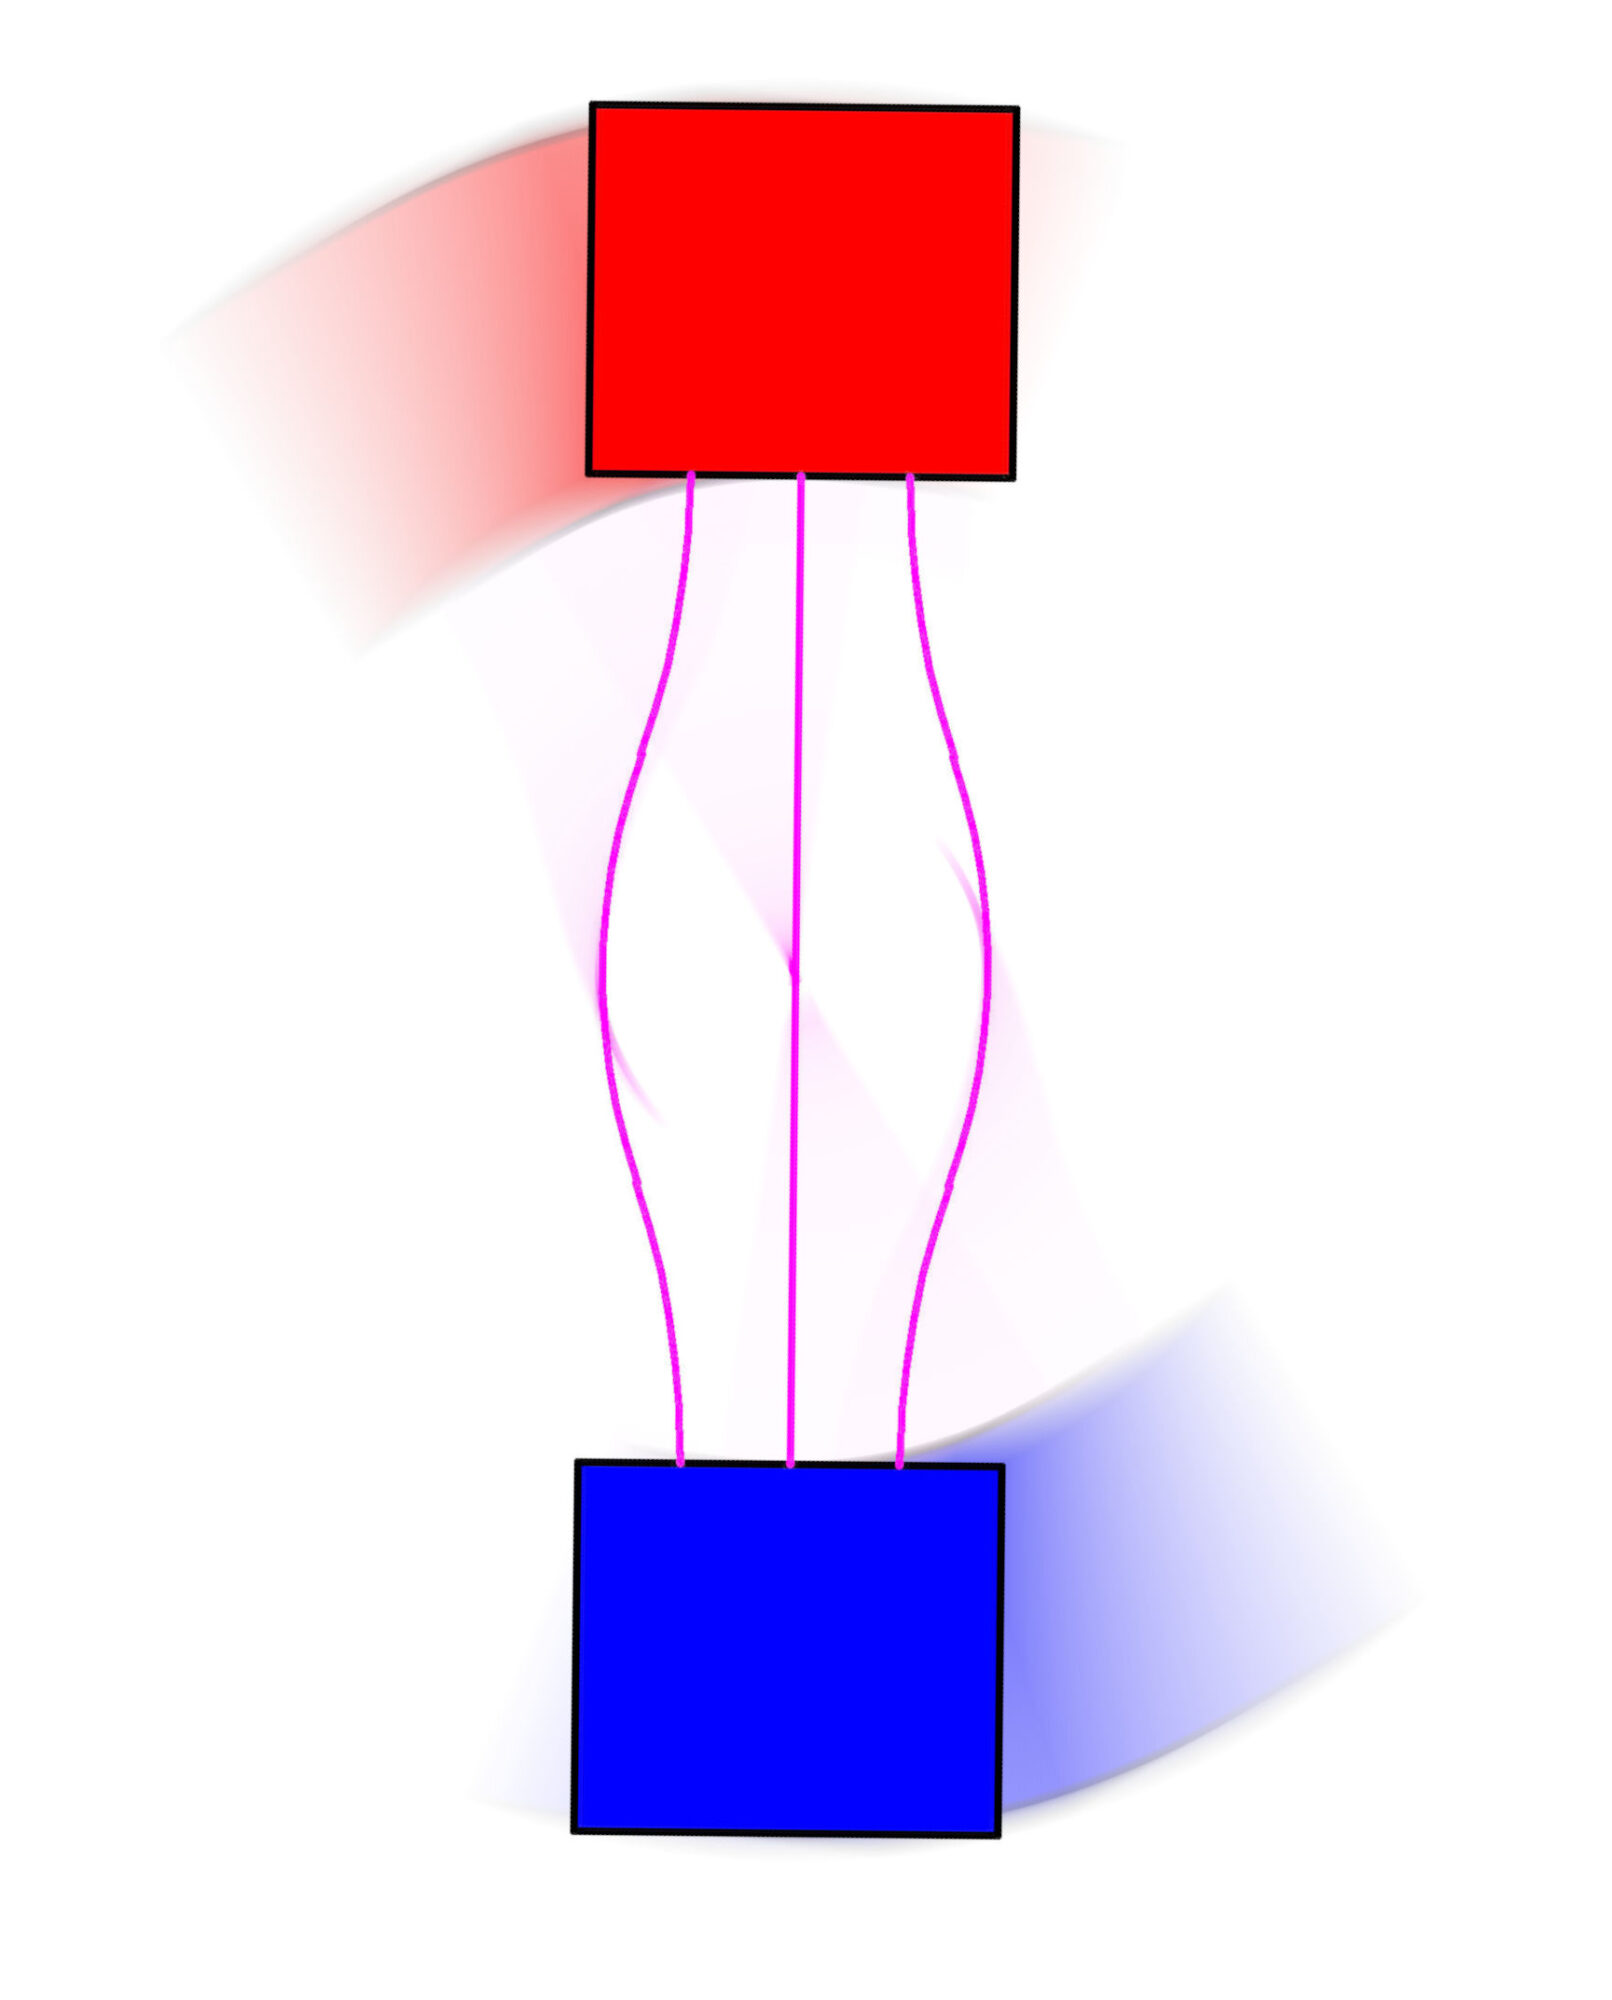
Teslova genialita spočívá v tom, že dokázal takové pole vytvořit pomocí vhodně uspořádaného statického vinutí, kterým prochází vícefázový proud. Trik spočívá ve vhodném fázovém posunu elektrických proudů, který je sladěný s fyzickým natočením elektromagnetů. Než se ale pustíme do představy která točivé magnetické pole řeší pomocí elektromagnetů, představme si příměr s dřepujícími veverkami.
Tři veverky a kruh
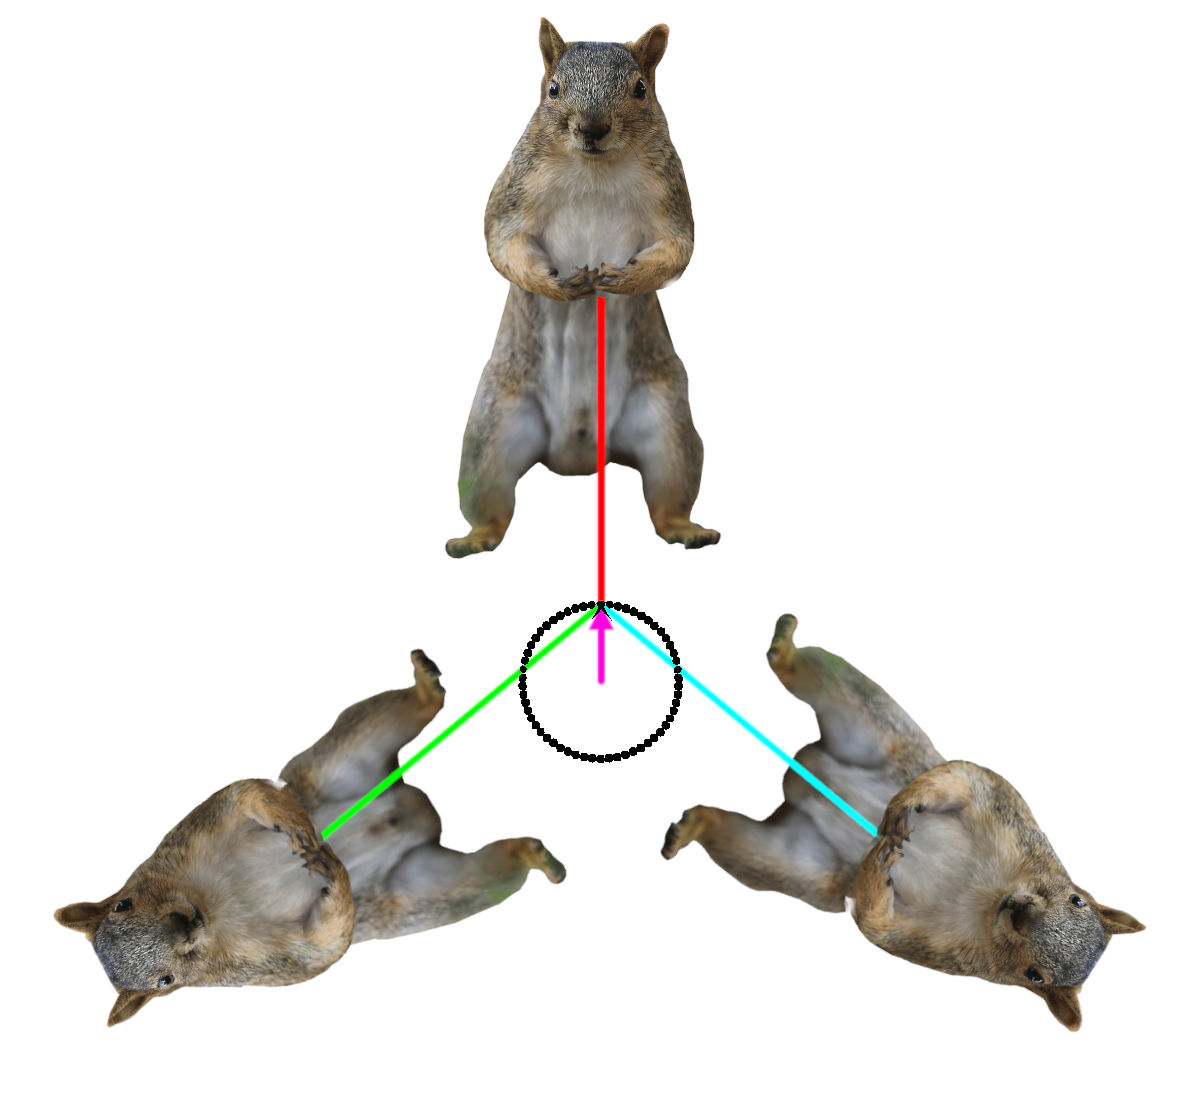
Máme tři veverky, které jsou vůči sobě mechanicky natočené o 120° a jejich pohyb nahoru a dolů je v jedné ose a dán funkcí sinus, přitom jejich vzájemný pohyb je časově zpožděn o třetinu periody. Každá veverka drží tyč, přičemž konce tyčí jsou spojené do jednoho bodu. Díky souhře mechanického natočení a časového zpoždění začne koncový bod opisovat kružnici.
Elektromagnety místo veverek
Místo veverek použijeme elektromagnety. Elektromagnet napájený střídavým proudem dokáže vytvářet proměnlivé magnetické pole, ale jen v jedné ose, podobně jako veverka může dřepovat jen nahoru a dolů. Když však máme tři elektromagnety natočené o 120° a napájené proudy, které jsou vůči sobě fázově posunuté o 120°, výsledný vektor magnetického pole se bude otáčet kruhově.
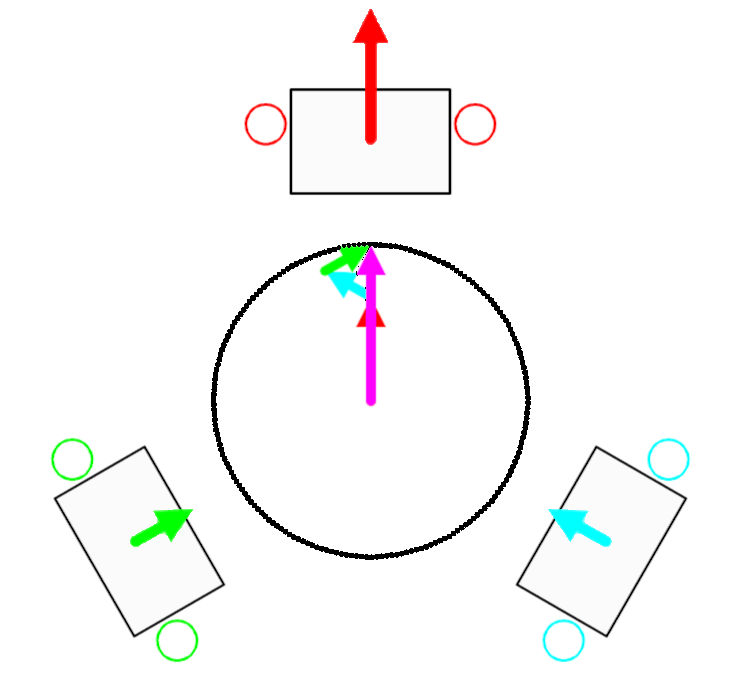
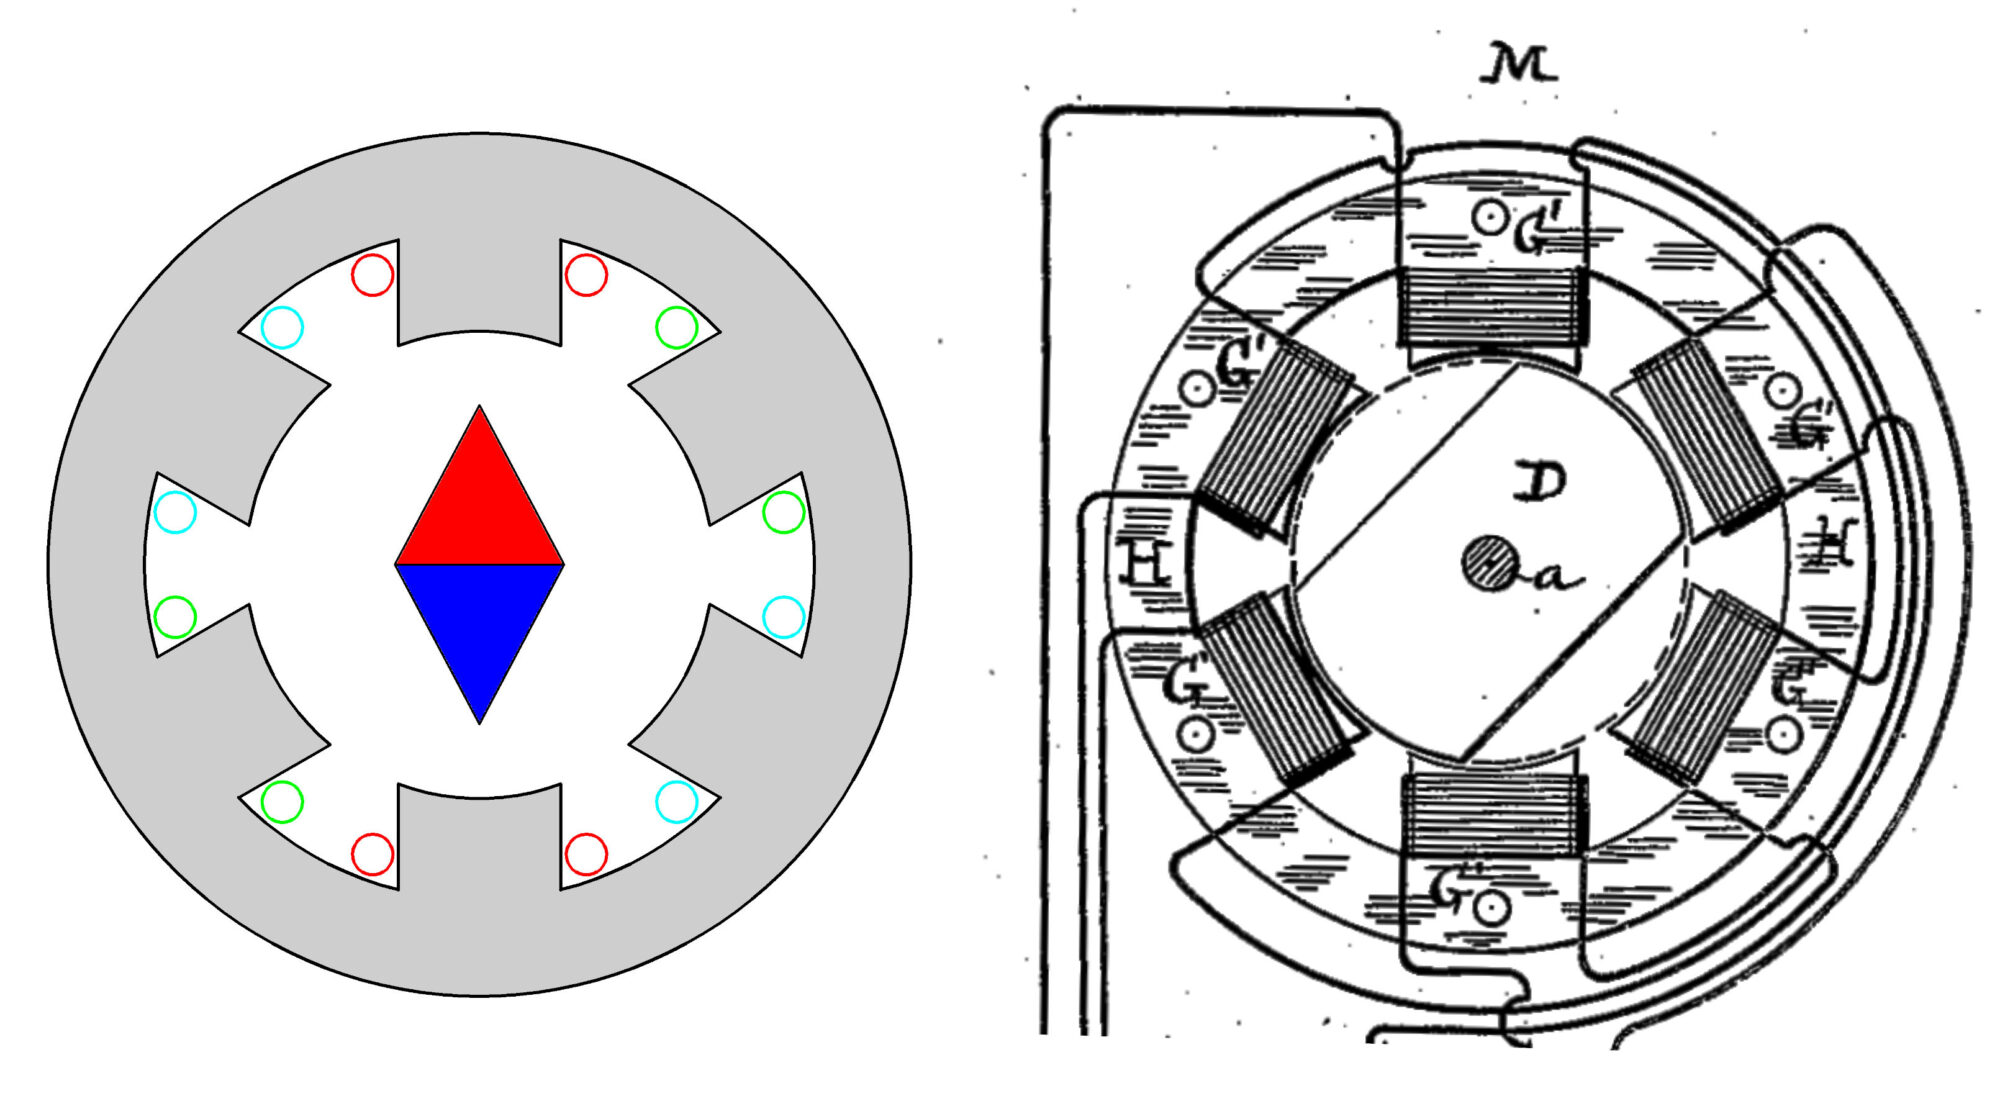
Kdybychom do takového pole vložili střelku kompasu, začala by se otáčet. Dosavadní konstrukce ale „drží“ střelku jen za jeden pól. Proto bude mít každá fáze dvojici elektromagnetů naproti sobě. Když těchto šest elektromagnetů umístíme na magnetický obvod, dostáváme téměř identický stroj, jaký si Tesla nechal v roce 1888 patentovat.
Z Teslova návrhu do současnosti
Teslův motor byl sice geniální, ale konstrukčně neefektivní. Kdybychom rozebrali moderní motor na střídavý proud, takovou konstrukci bychom v něm nenašli.
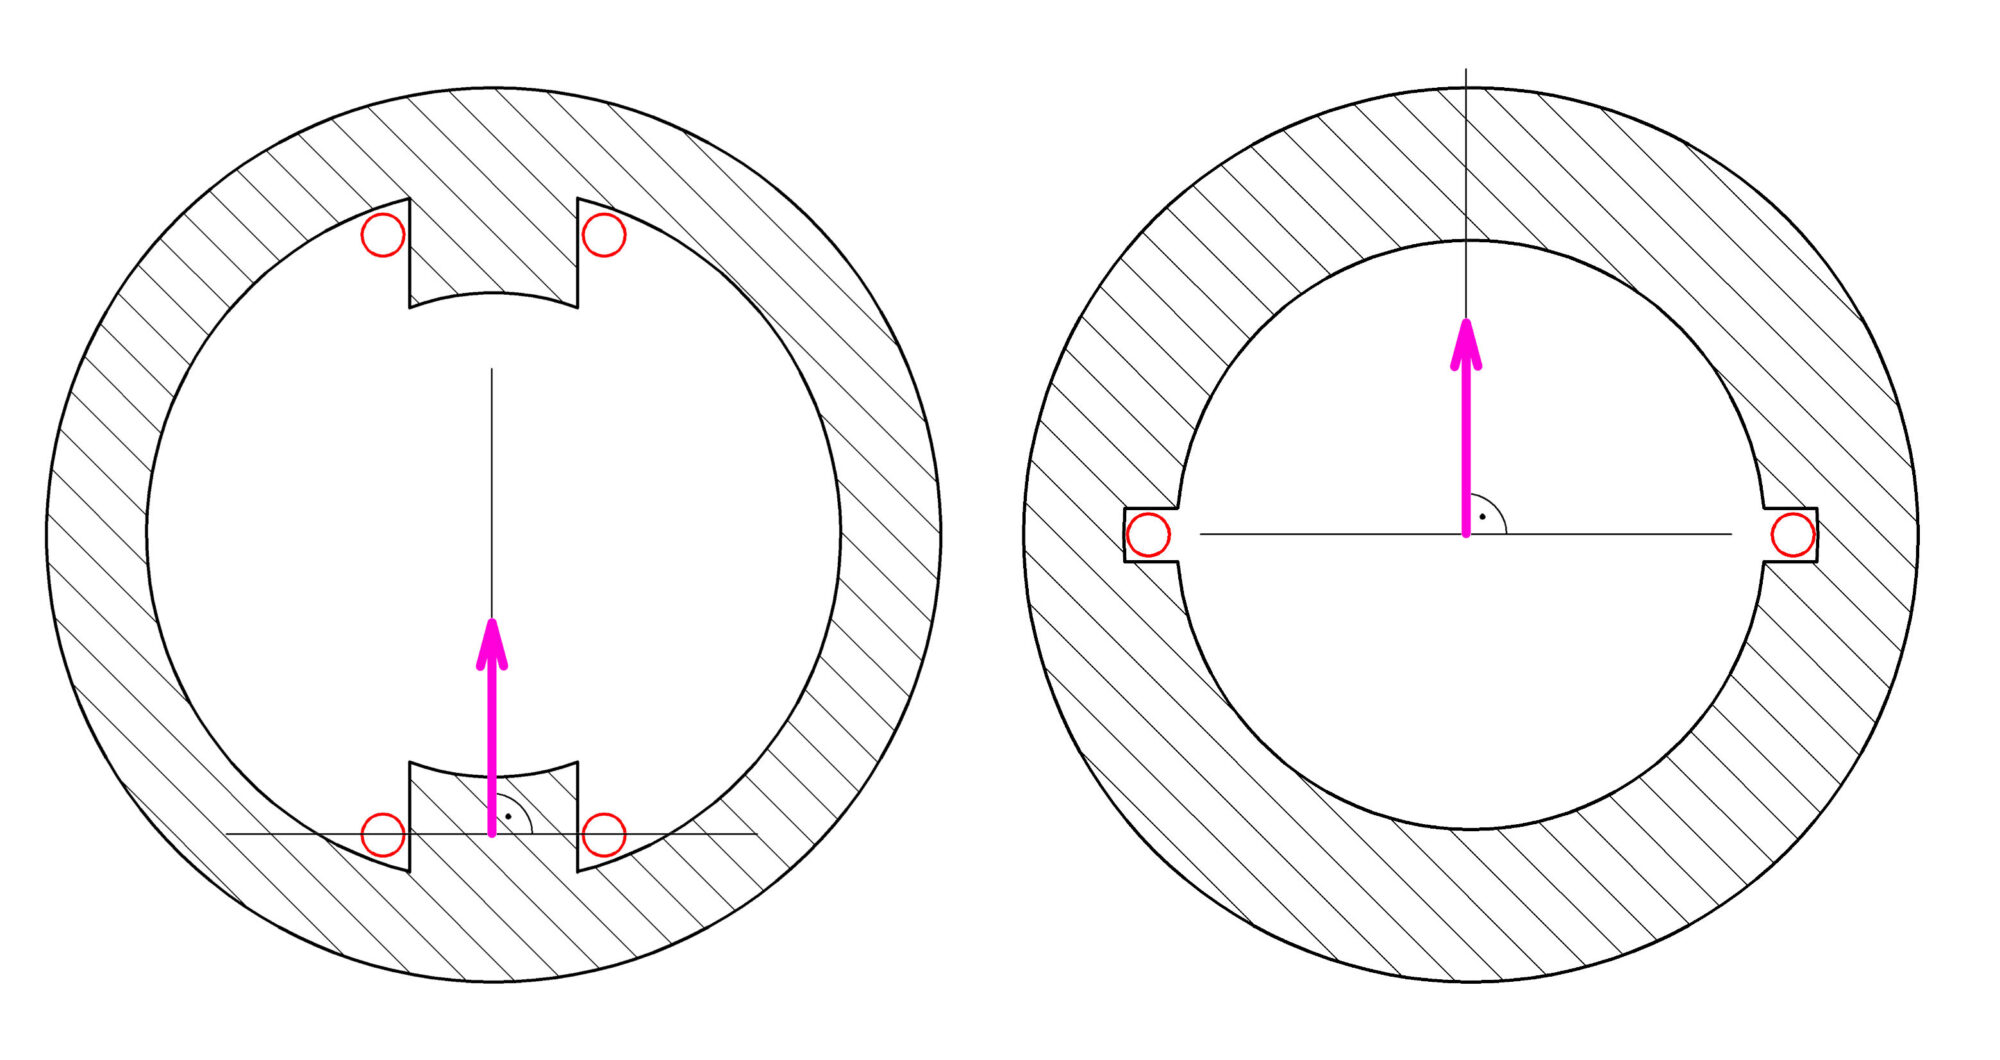
Zkusme si Teslův návrh převést do současnosti. Začněme tím, že magnetický obvod rozdělíme na tři části, pro každou fázi zvlášť. Je potřeba si pamatovat, že směr magnetického toku je kolmý na plochu cívky. Když cívky „roztáhneme“, tok zůstává kolmý, pro magnetický tok se nic nemění.
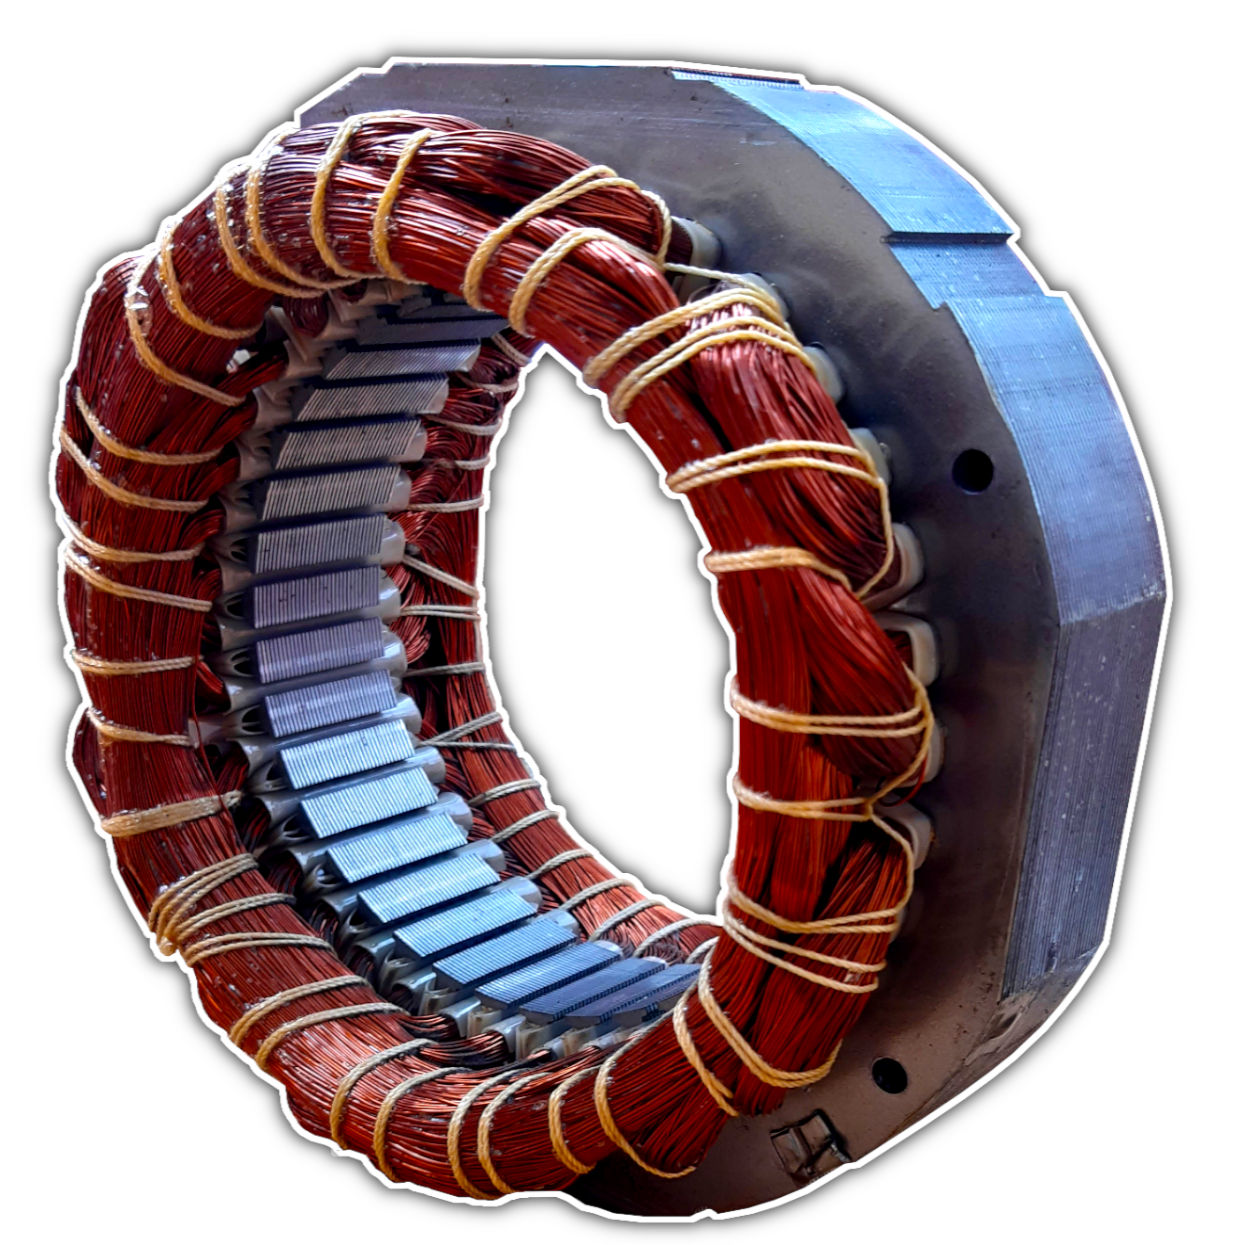
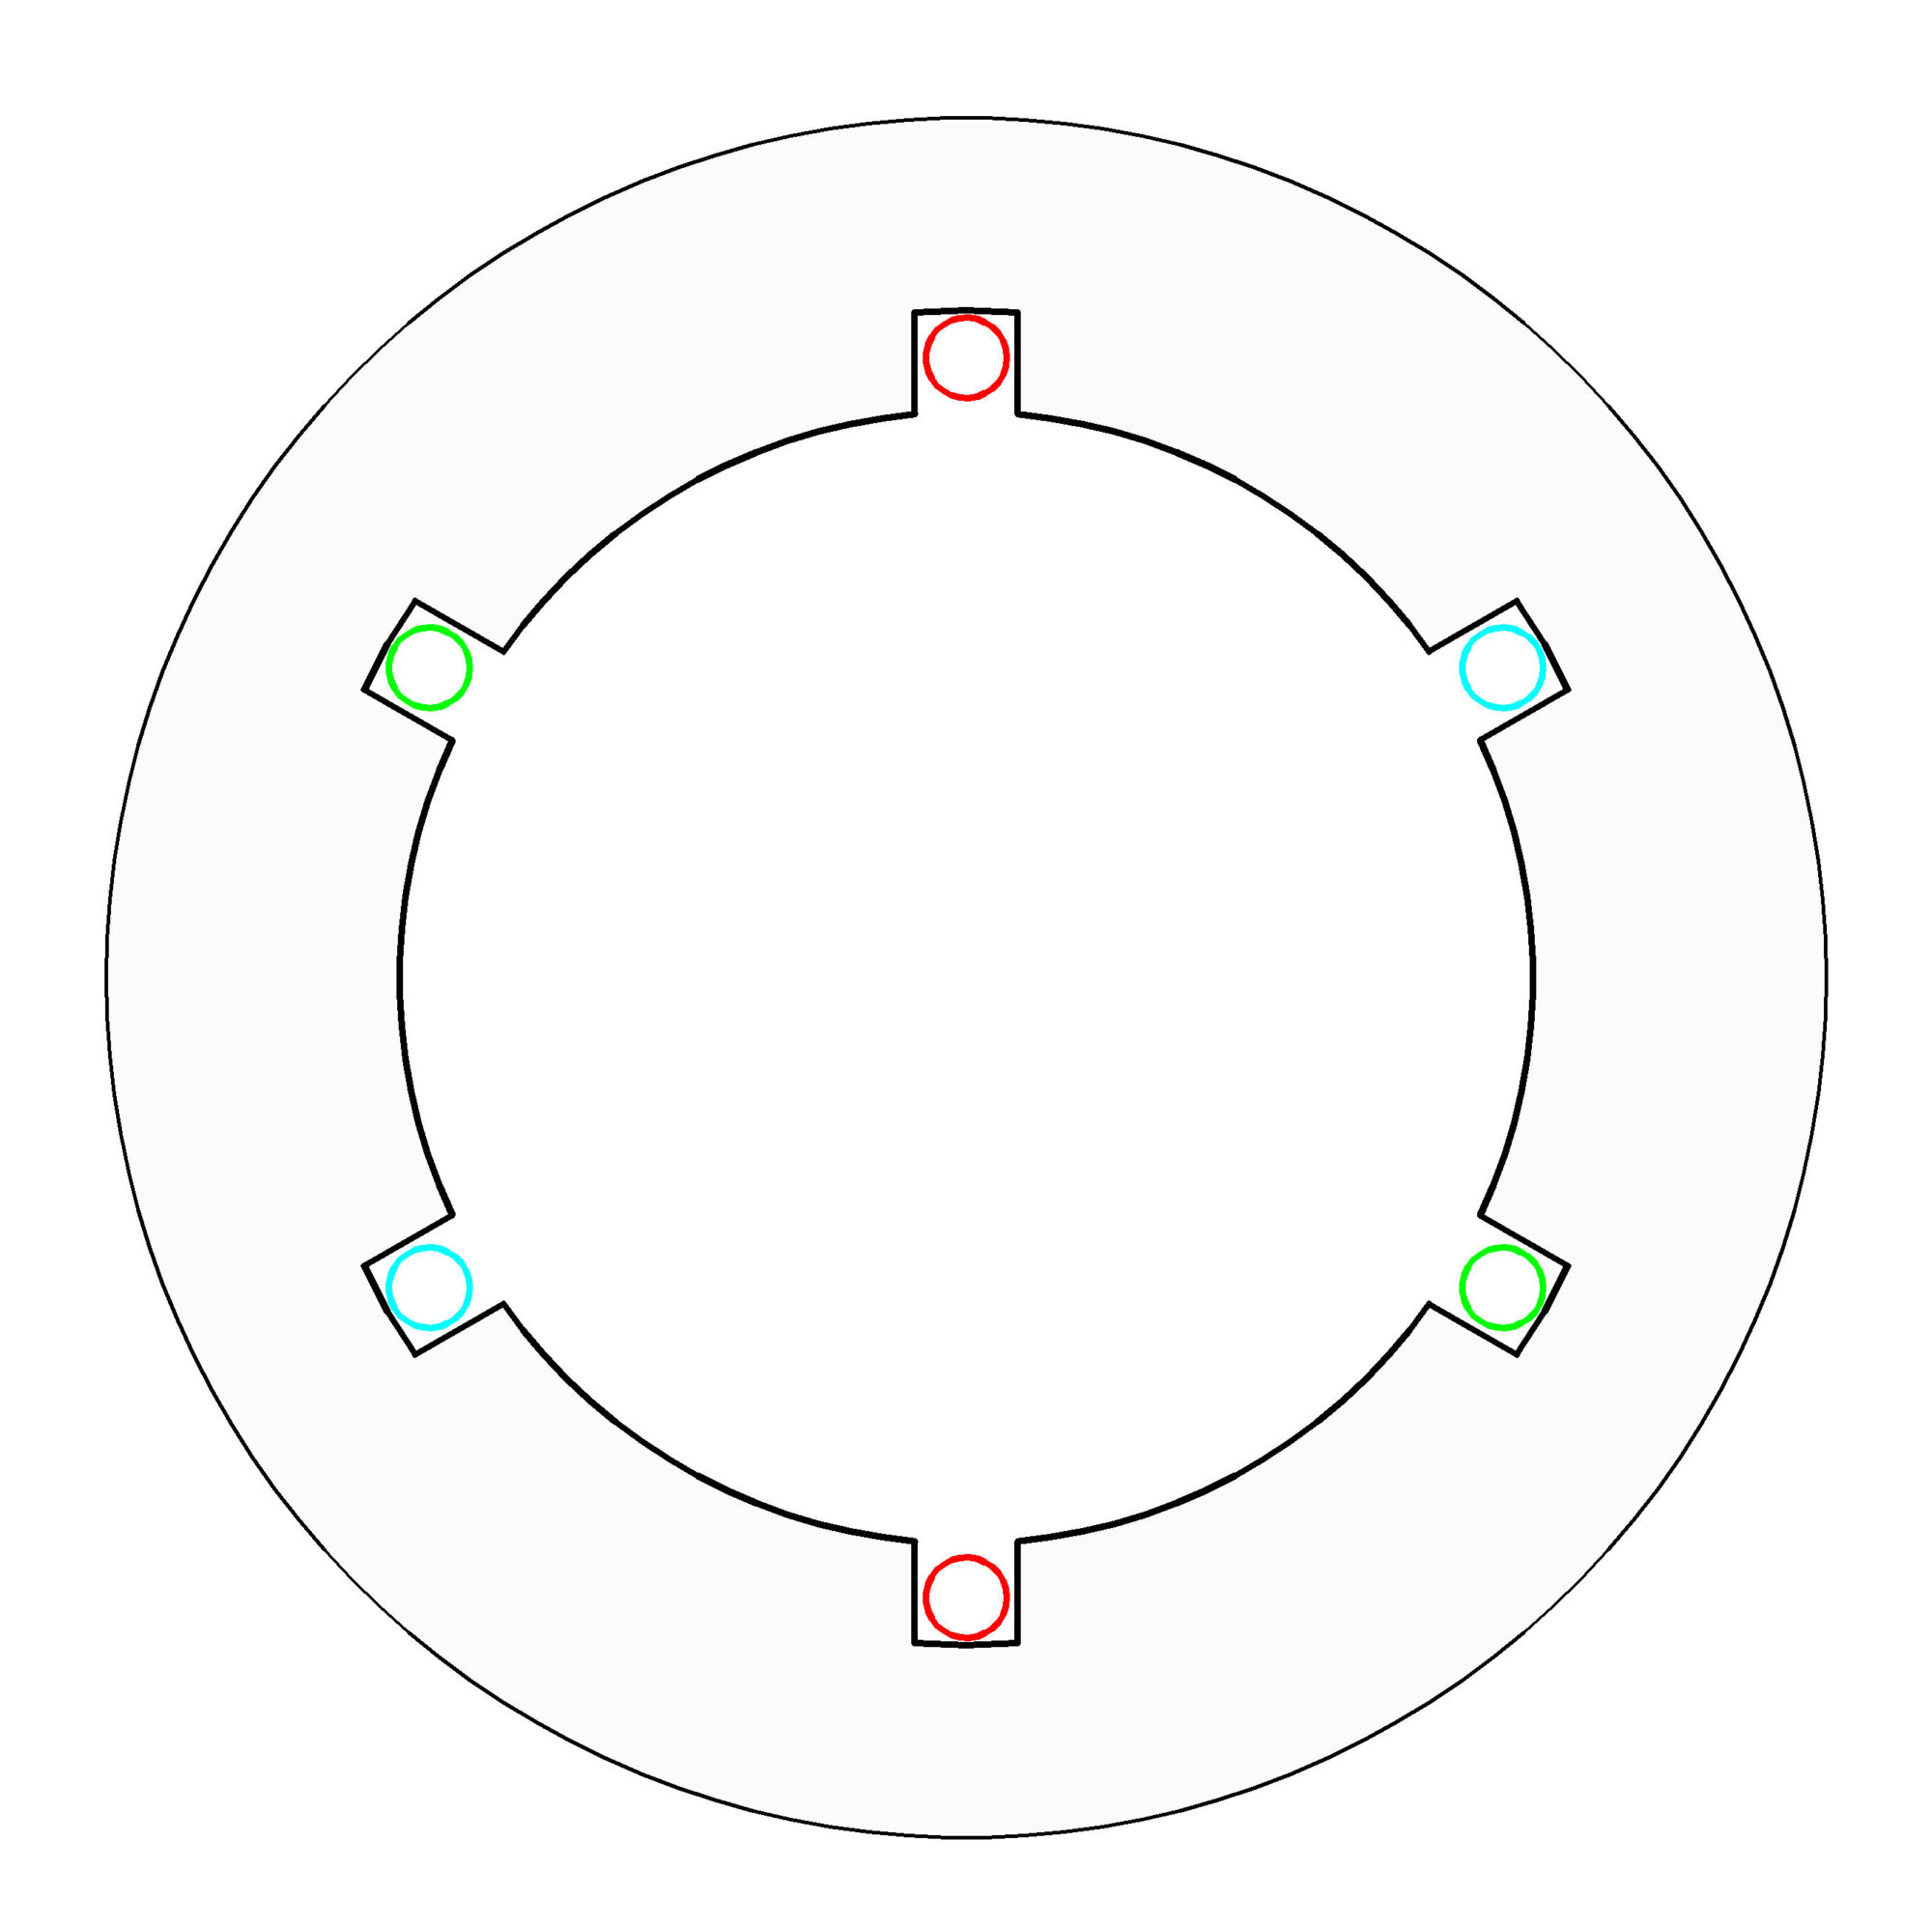
Provedeme to pro všechny tři fáze, pak je sloučíme a získáme šestidrážkový stator.
Pokud bychom chtěli stator odpovídající dnešním konstrukcím, stačilo by přidat více drážek motor by byl:
- efektivnější,
- tišší,
- měně vibroval,
- měl delší životnost.
Prozatím si ale vystačíme s tímto jednoduchým modelem, princip točivého magnetického pole zůstává zachován.
Pohyb točivého magnetického pole
Kruhový pohyb výsledného vektoru magnetického pole jsme si vysvětlili jako součet dílčích magnetických vektorů. Nyní si ukážeme další způsob, jak si pole představit – pomocí značení proudů a Ampérova pravidla pravé ruky.
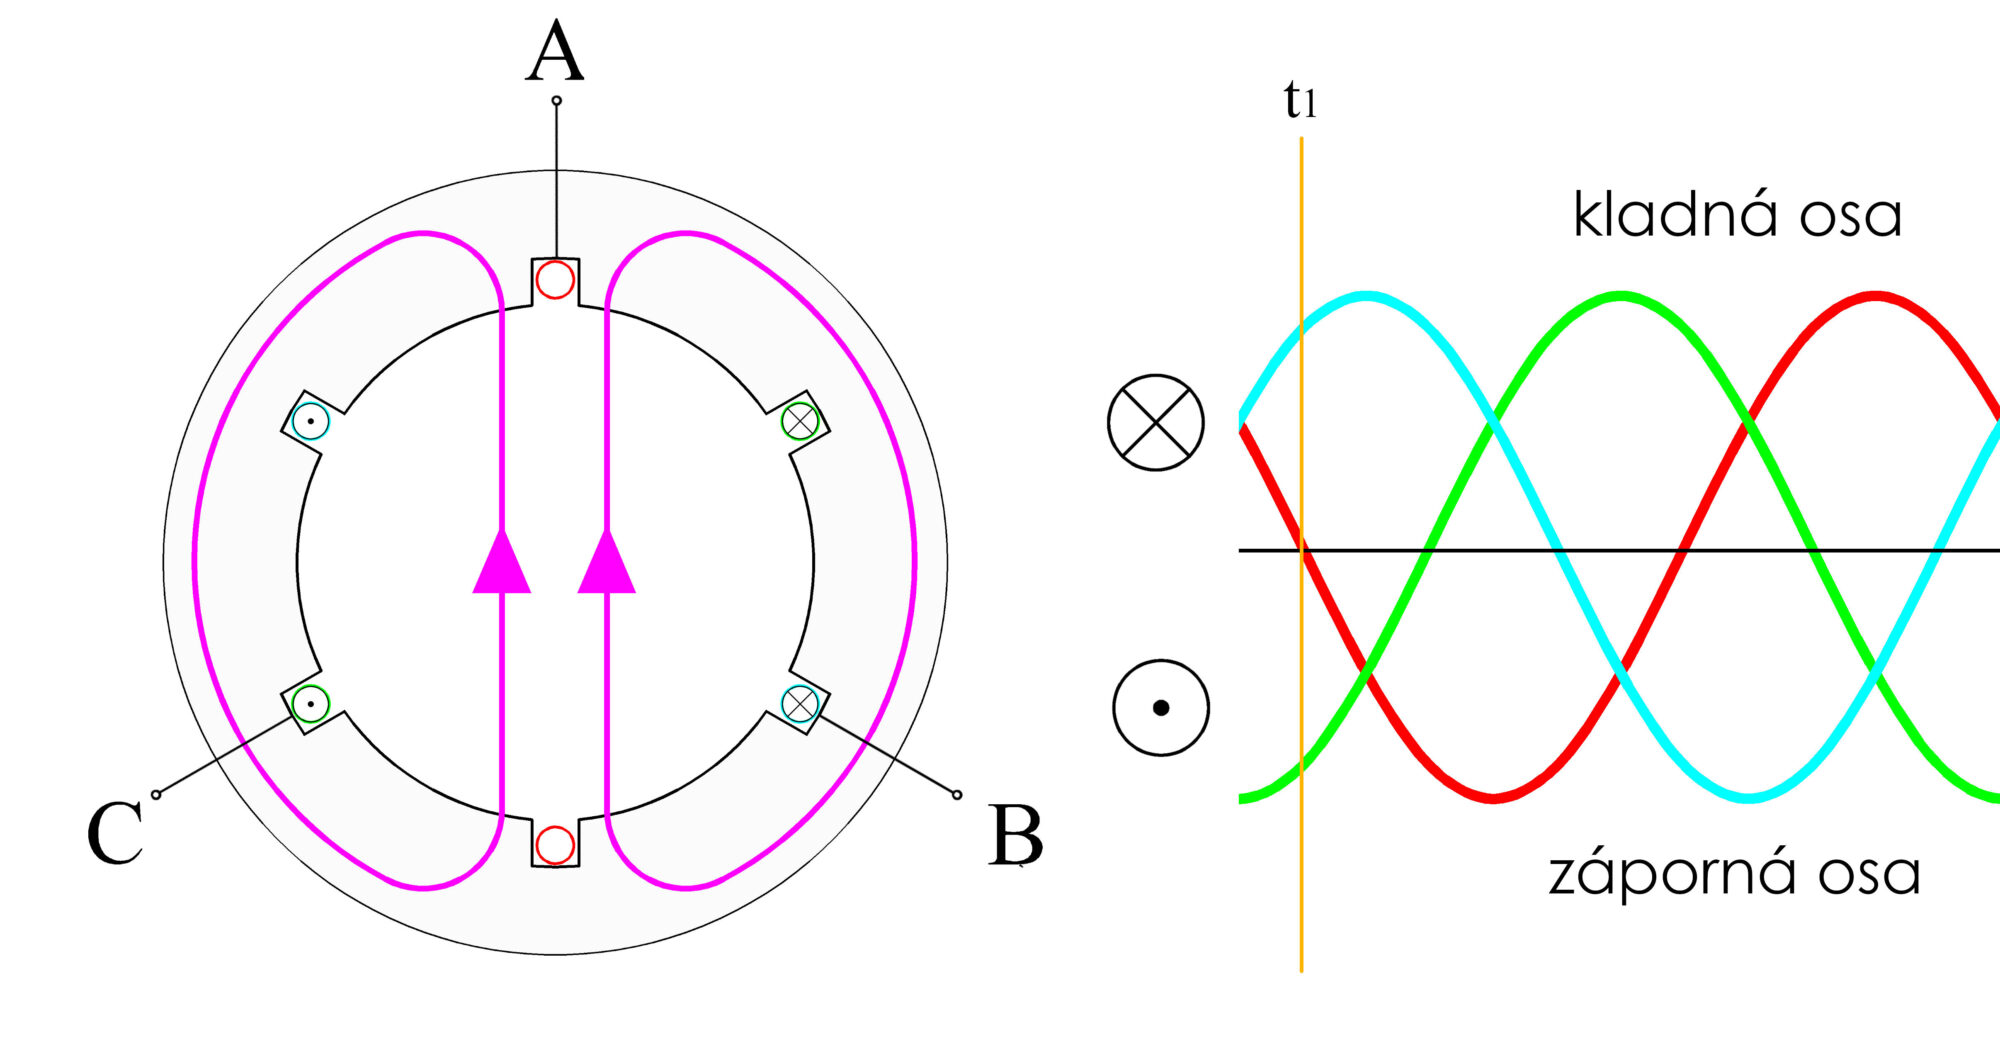
Označíme si počátky vinutí písmeny A, B, C – každé je mechanicky posunuté o 120°. Směr proudu budeme značit:
- křížkem – proud teče do obrazovky,
- tečkou – proud teče z obrazovky.
Pravidla pro určení směru proudu z okamžitého průběhu:
- Pokud je proud v kladné části grafu: proud IA teče do obrazovky (počátek = křížek).
- Pokud je proud záporný: proud IA teče z obrazovky (počátek = tečka).
- Konec vinutí je vždy opačně značen než počátek (představujeme si jeden závit).
Pohyb magnetického pole
Zvolme čas t₁:
- IA (červená) = 0 → neznačíme směr.
- IB (modrá) je kladný → počátek = křížek, konec = tečka.
- IC (zelená) je záporný → počátek = tečka, konec = křížek.
Představme si nyní všechna vinutí jako jednu cívku. Pomocí Ampérova pravidla pravé ruky určujeme směr magnetického toku, této cívky: proudy na pravé straně vstupují do obrazovky, proudy na levé straně vystupují z obrazovky. Magnetický tok směřuje nahoru.
Zvolme čas t₂:
- IA (červená) je záporný → počátek = tečka, konec = křížek.
- IB (modrá) je kladný → počátek = křížek, konec = tečka.
- IC (zelená) = 0 → neznačíme.
Magnetický tok se otočil o 60° ve směru hodinových ručiček.
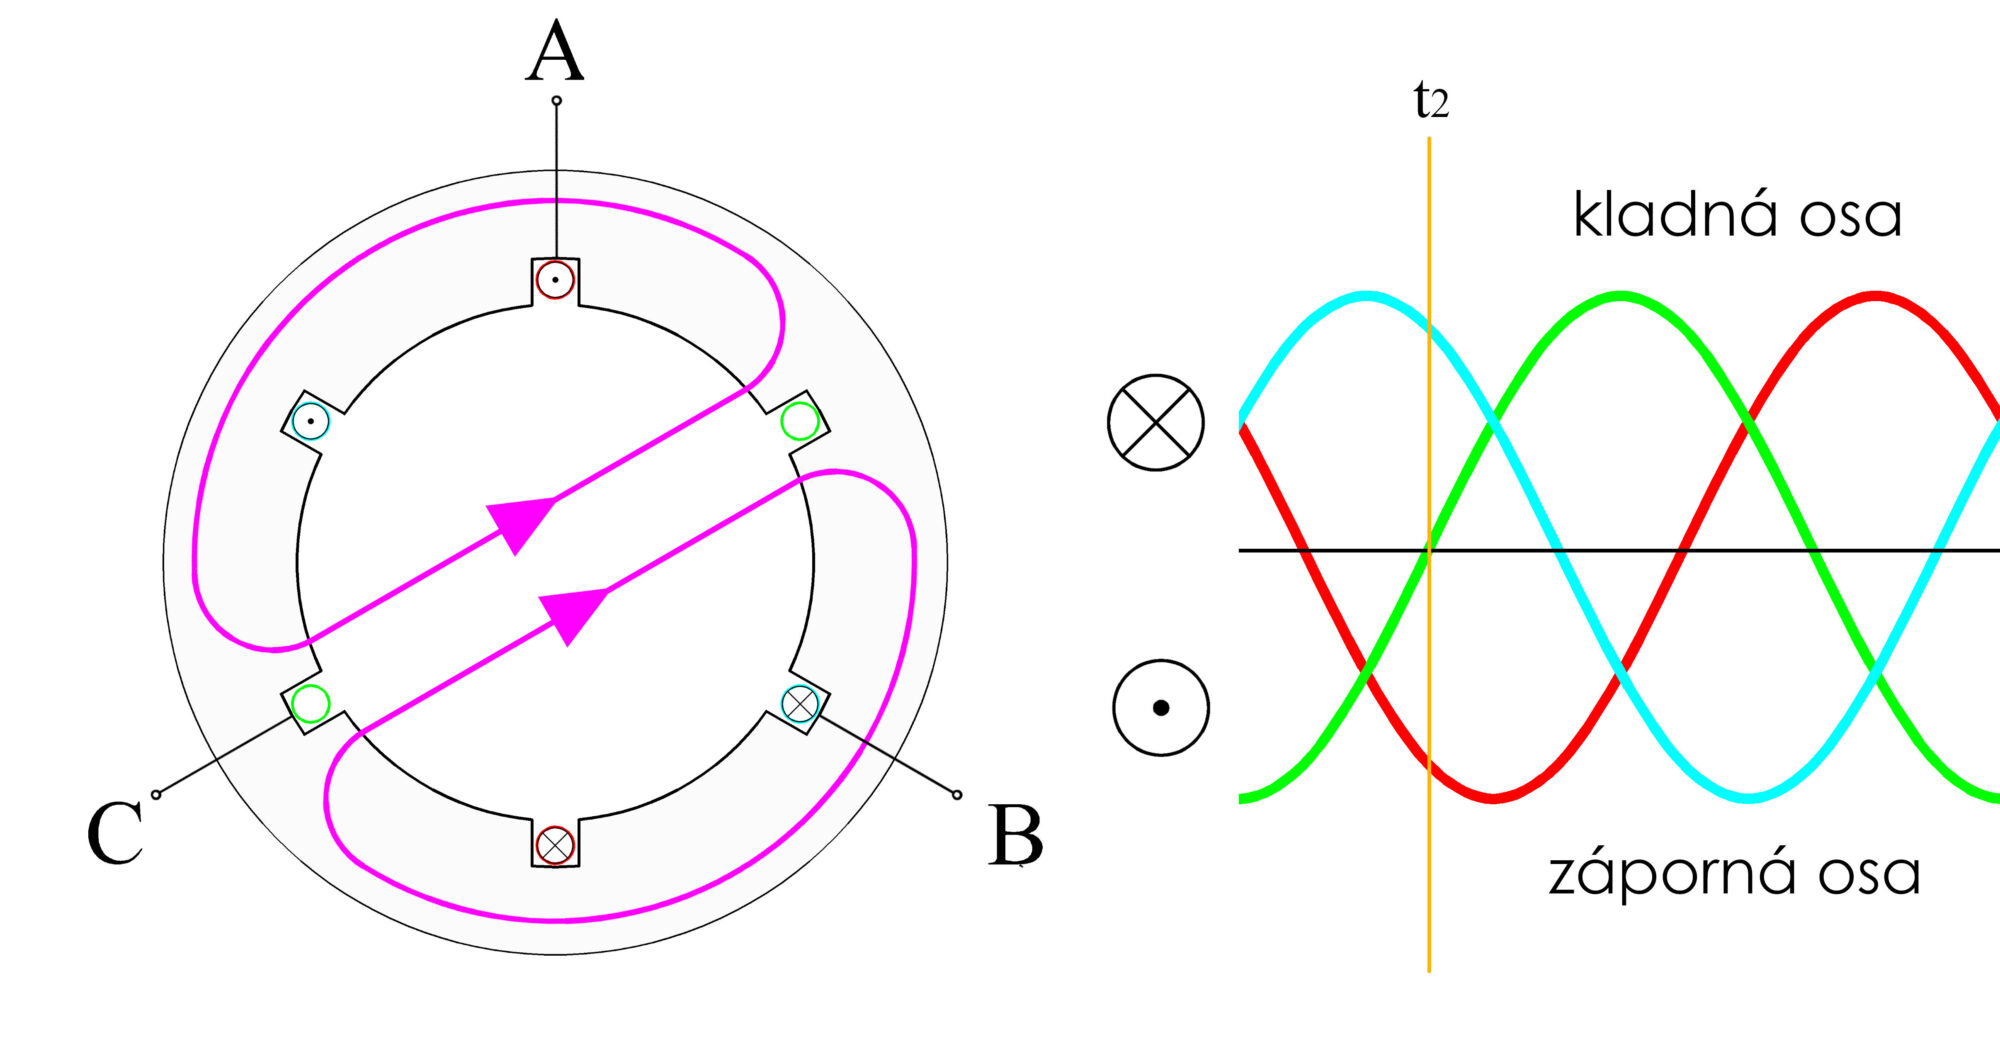
Takto se točí magnetické stále dokola, přičemž každou periodu, s tímto vinutí urazí jednu otočku.
Synchronní vs. asynchronní motor
Máme točivé magnetické pole. Pokud do statoru vložíme magnet, ten se bude otáčet stejně, nebo-li synchronně s polem, dostaneme synchronní motor.
Když do statoru vložíme např. plechovku od piva, indukují se v ní proudy, které budou reagovat na pole statoru. I taková nemagnetická plechovka se začne otáčet jen pomaleji. Otáčí se jinak než magnetické pole, tedy asynchronně. Právě asynchronní motory jsou dnes nejpoužívanějšími točivými elektrickými stroji v průmyslu, ale o nich až někdy příště.