Asynchronní motor
V předchozích textech jsme rozebírali stěžejní princip točivých elektrických strojů na střídavý proud a to vznik točivého magnetického pole pomocí třífázového proudu. Do takového pole stačí dát magnet a máme synchronní stroj, tedy stroj, jehož rotor se otáčí identickou rychlostí jako pole statoru. Jenže jako motor je v průmyslu mnohem běžnější tzv. asynchronní motor. To je stroj, jehož rotor se otáčí pomaleji, neboli má skluz oproti poli statoru.
Celé povídání o točivém magnetickém poli jsme začali tím, že se snažíme vytvořit pole, které tvoří pár otáčejících se magnetů a princip asynchronního motoru začneme právě takovým modelem, který je starší než Nikola Tesla.
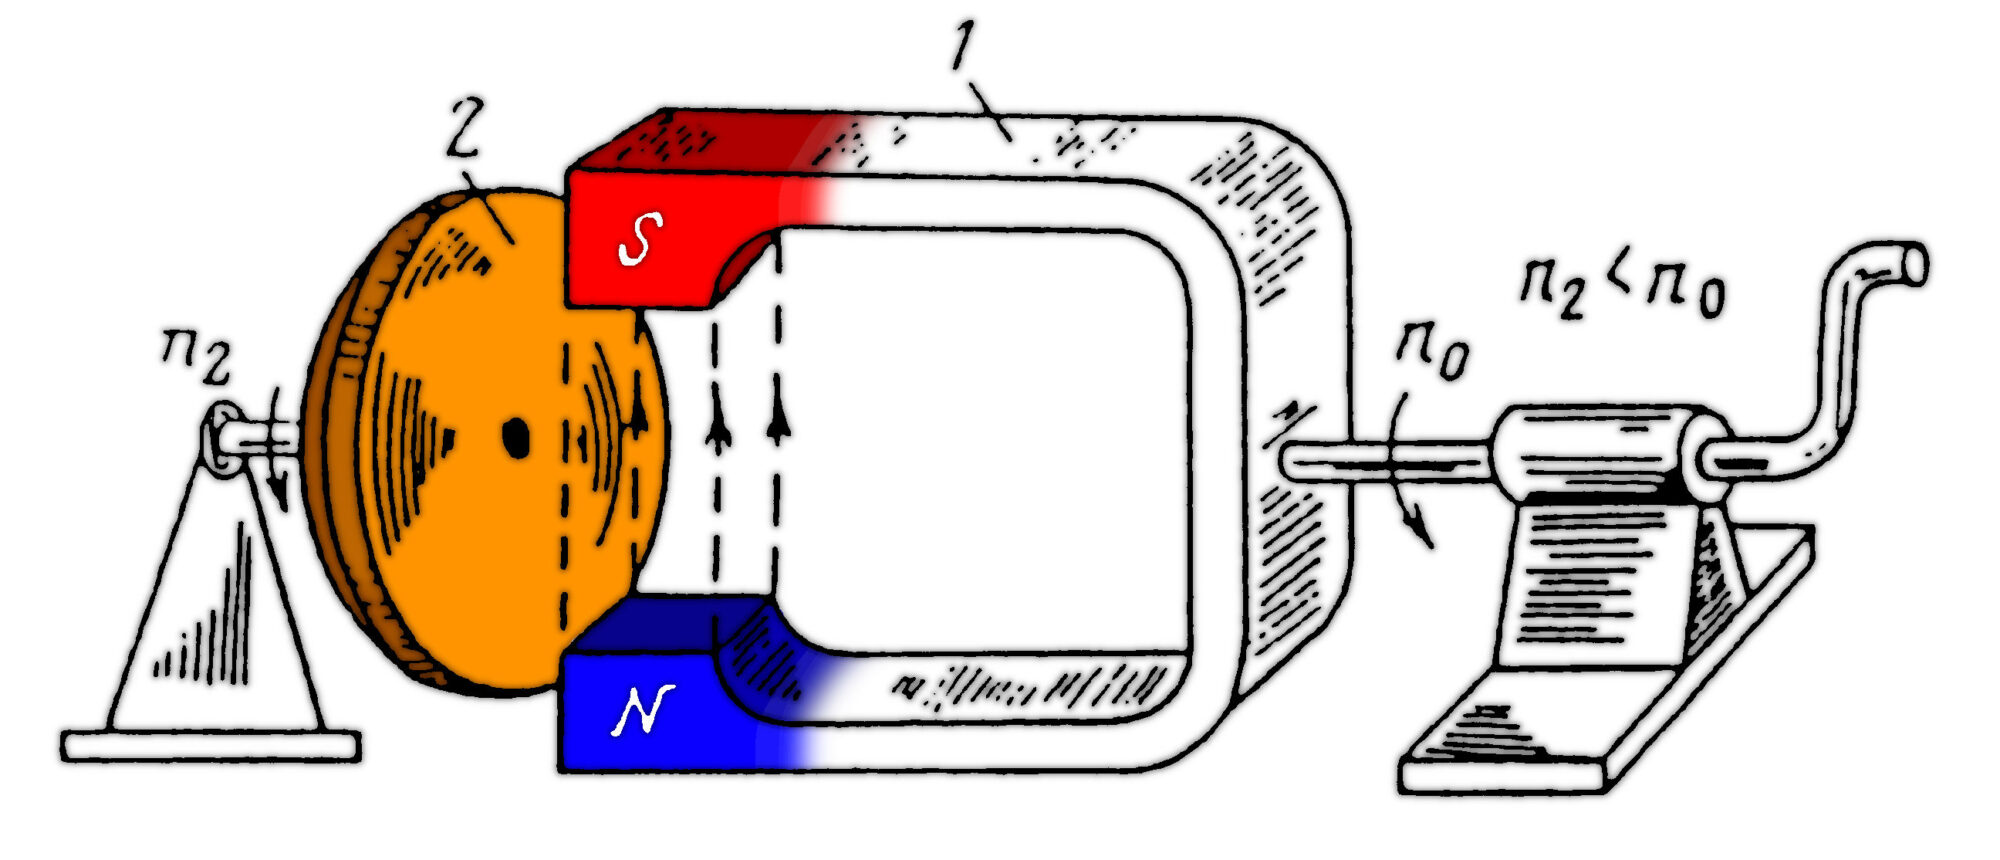
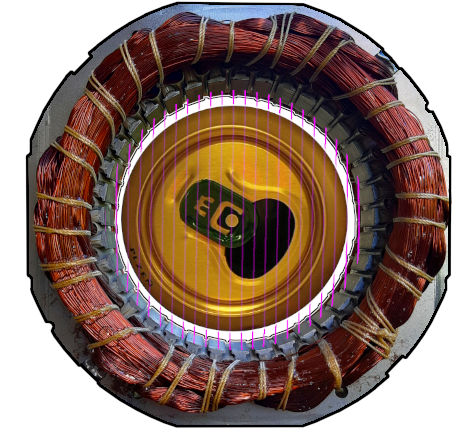
Jedná se o magnet ve tvaru podkovy, a u pólů je kotouč z nemagnetického kovu, například mědi. Když začnu otáčet kličkou, měděný kotouč se začne otáčet ve stejném směru, ale opět má nějaký skluz. Stejně tak, když do statoru motoru hodíte nemagnetickou plechovku od piva, tak se roztočí, jen s nějakým skluzem.
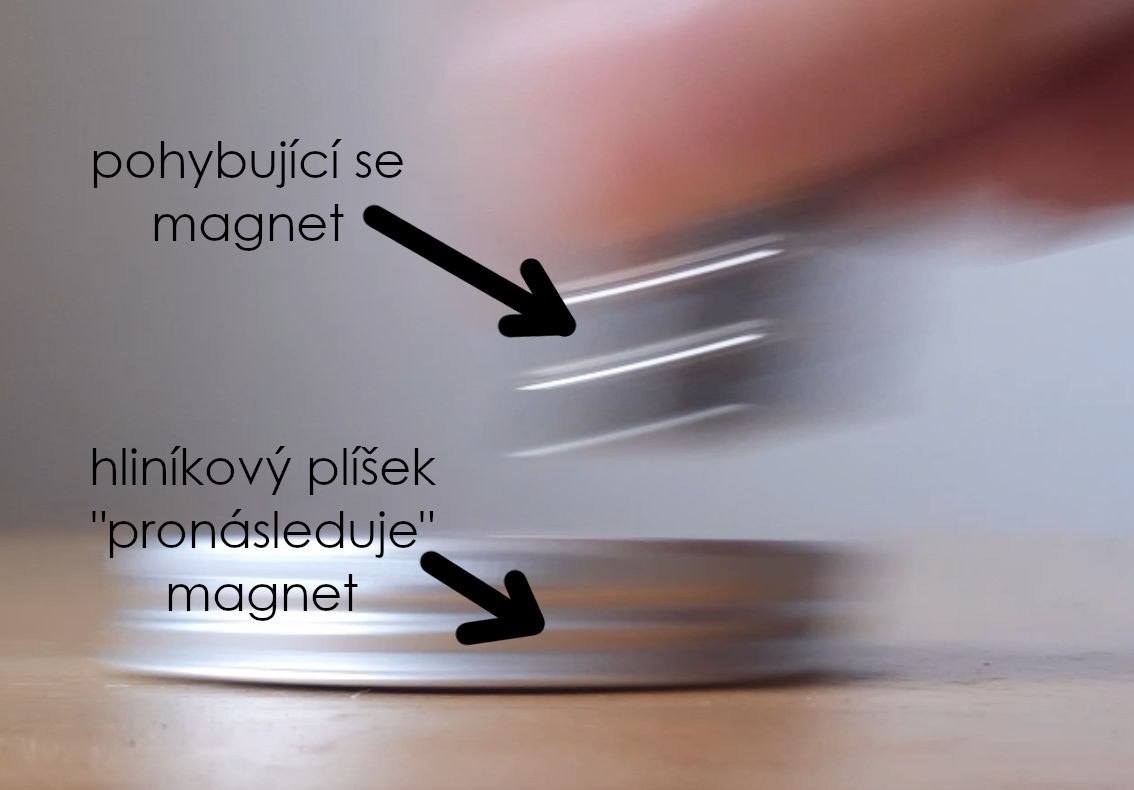
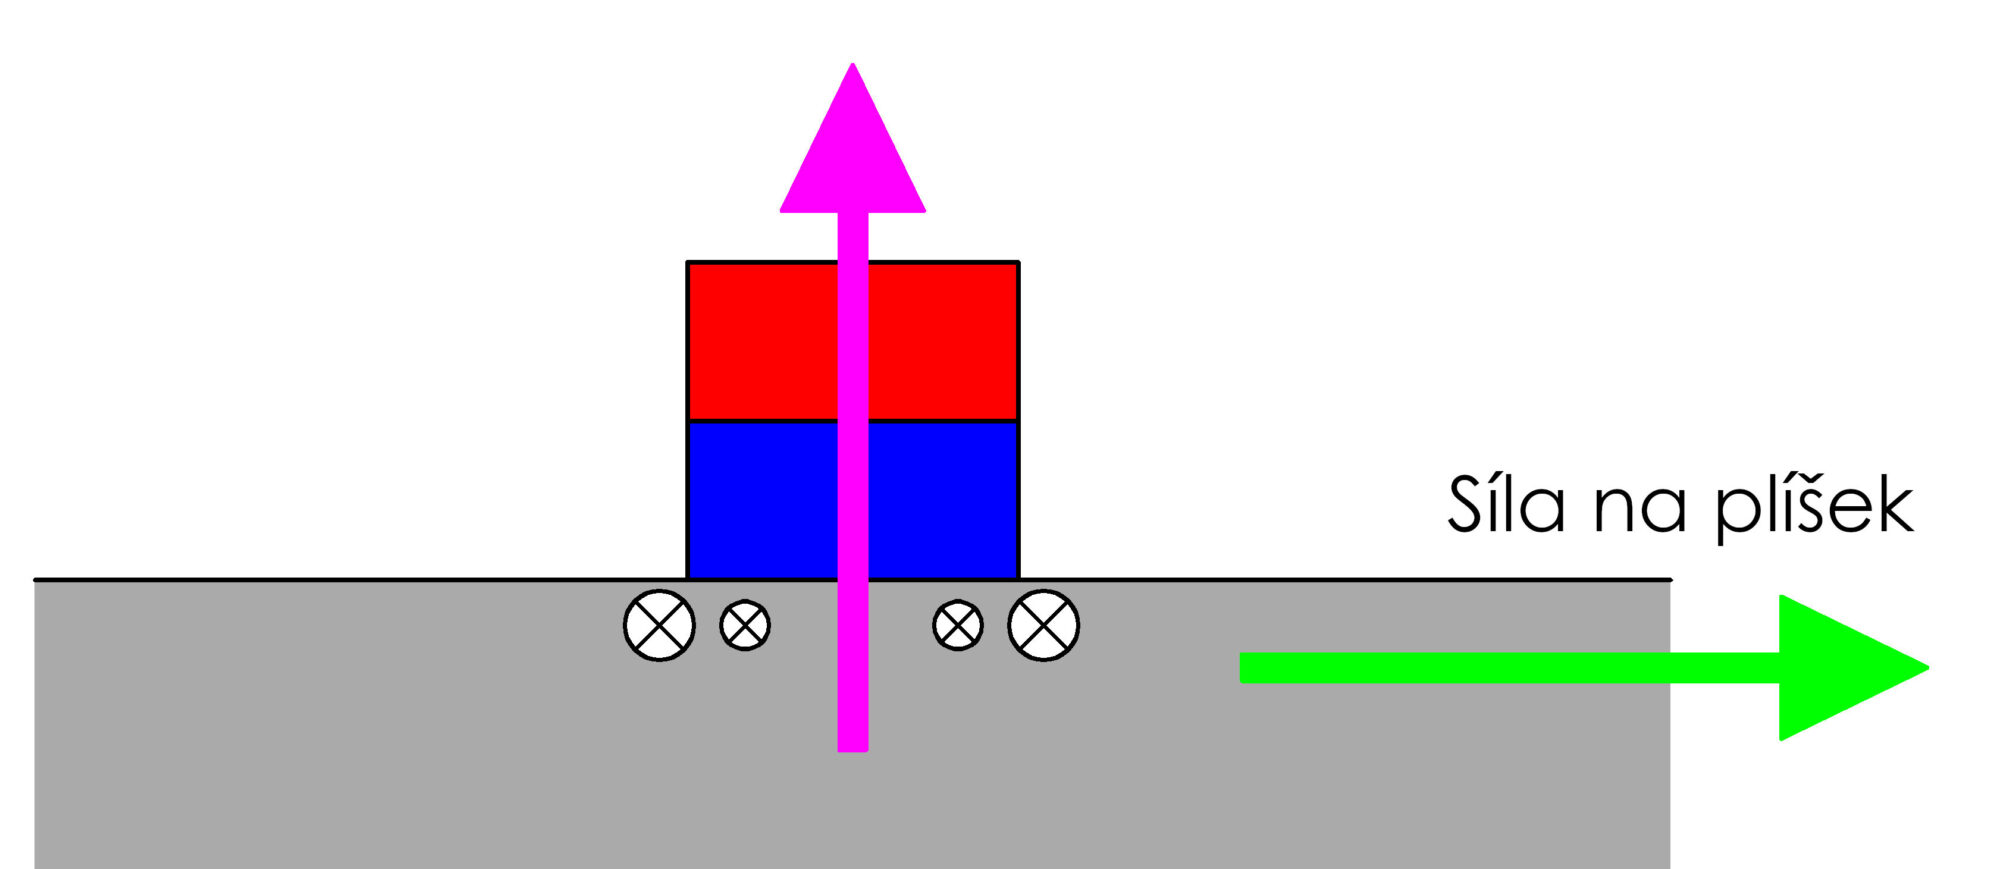
Celý princip stojí na tom, že se v objemu vodivého, nemagnetického kovu indukují proudy, které interagují s magnetickým polem statoru. Magnetické pole statoru vodivý materiál unáší s sebou. To si můžeme ukázat i na nemagnetickém kovovém plíšku a magnetu. Magnet představuje pole statoru a hliníkový plíšek představuje rotor. Když pohnu s magnetem doprava, plíšek bude magnet pronásledovat.
To zapříčiňují proudy, které se v plíšku indukují. Jak se proudy indukují, můžeme odvodit z Lenzova zákona, který říká: Indukovaný elektrický proud má takový směr, že svým magnetickým polem působí proti změně magnetického indukčního toku, která je jeho příčinou. To znamená, že pokud plíšek není v magnetickém poli a přiblížím k němu magnet, v plíšku se budou vytvářet proudy, tak aby vytvořily opačný směr magnetického toku než přibližující se magnet. Když už ale plíšek je v magnetickém poli a začneme magnet vzdalovat, v plíšku vzniknou proudy, které se snaží pole zachovat.
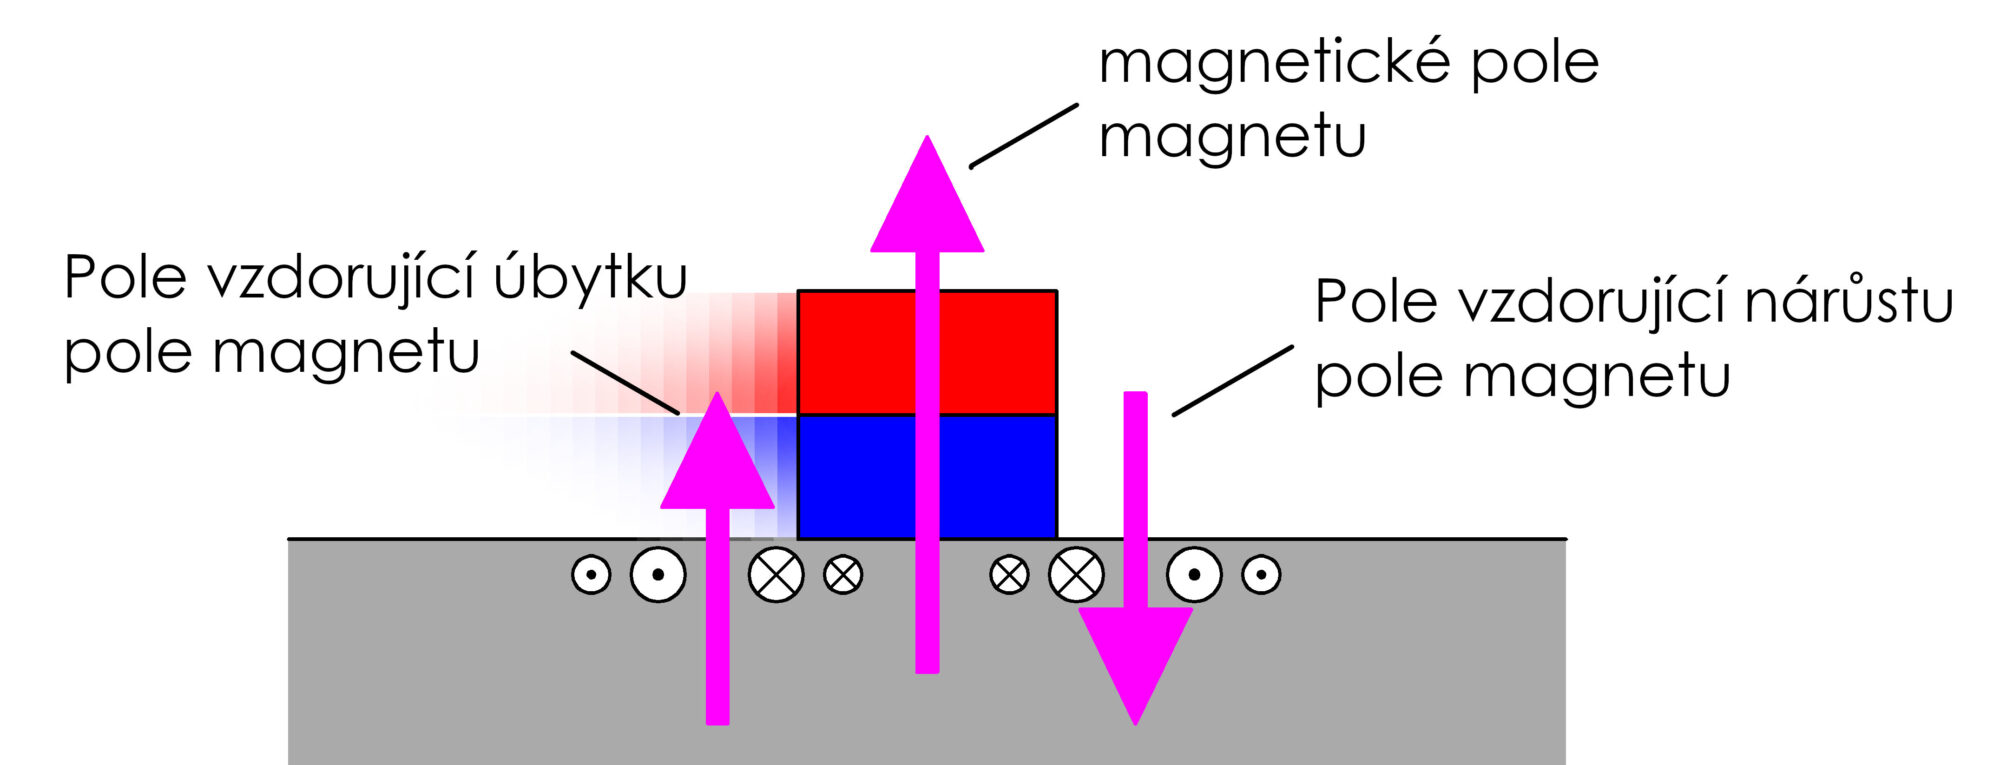
Jak proudy interagují s magnetickým polem? Nejsilnější magnetické pole je přímo pod magnetem, takže se zaměříme pouze na tyto proudy. Ty na našem obrázku vstupují do obrazovky. Když pak použijeme Flemingovo pravidlo levé ruky pro určení silového působení, což zní strčíme-li levou ruku ve směru proudu tak, aby nám magnetický tok magnetu proudil do dlaně, tak palec ukazuje, že síla na plíšek je doprava, tedy ve stejném směru jako pohyb magnetu.
Konstrukce reálného rotoru
I když se víčko nebo plechovka dokáže pohybovat za magnetickým polem, není to designově optimální. Indukované proudy se v objemu uzavírají po co nejkratších drahách, takže proud často nebude orientován tak, aby vytvářel sílu na plechovku ve správném směru. Navíc hliník i měď jsou velmi špatné magnetické vodiče, kdyby magnetický tok musel překonávat velké vzdálenosti vzduchem, stroj by byl značně neefektivní.
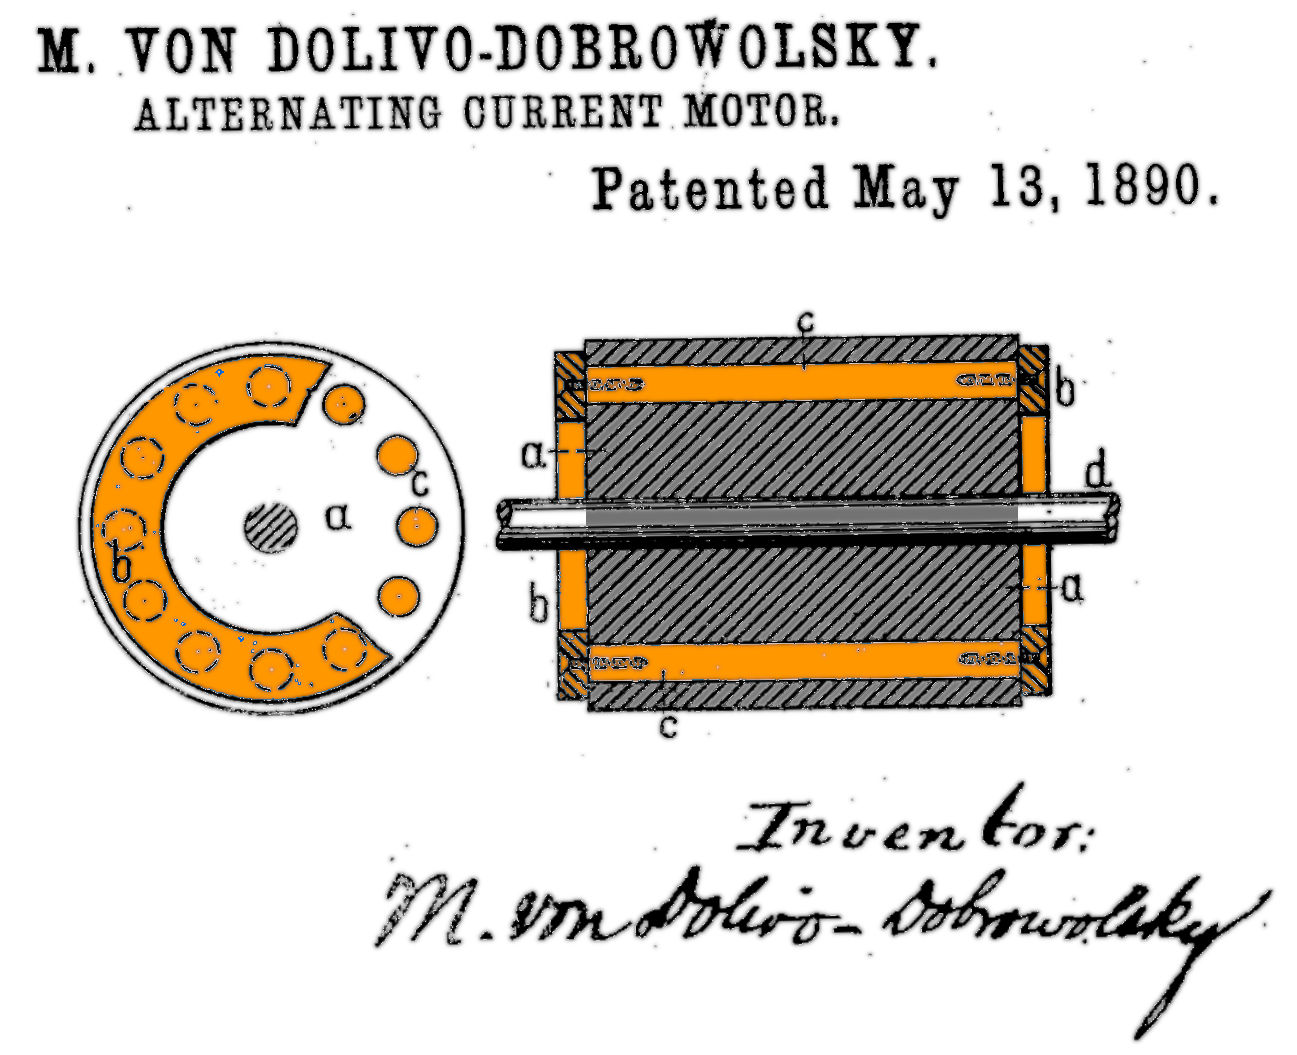
S řešením přišel Michail Doliwo-Dobrovolskij, který si v roce 1890 podal patent na dodnes používaný rotor s tzv. klecí nakrátko. Jde o rotor s železným magnetickým obvodem, ale uvnitř jsou drážky, ve kterých jsou měděné tyče, na koncích spojené nakrátko. Celý název stroje je tedy: indukční asynchronní motor s klecí nakrátko.
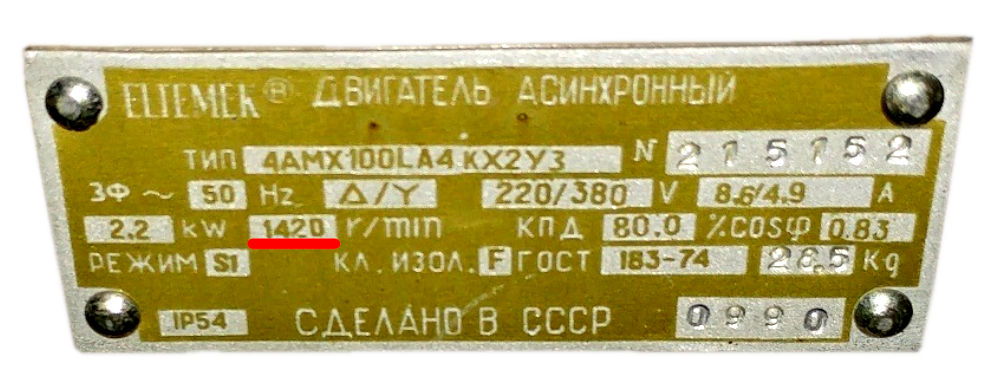
A pro zopakování: aby se v motoru indukoval proud, musí se rotor pohybovat asynchronně. Proto na štítcích motorů najdete například údaj, že se rotor otáčí rychlostí 1420 ot/min, což znamená, že pole statoru má 1500 ot/min.