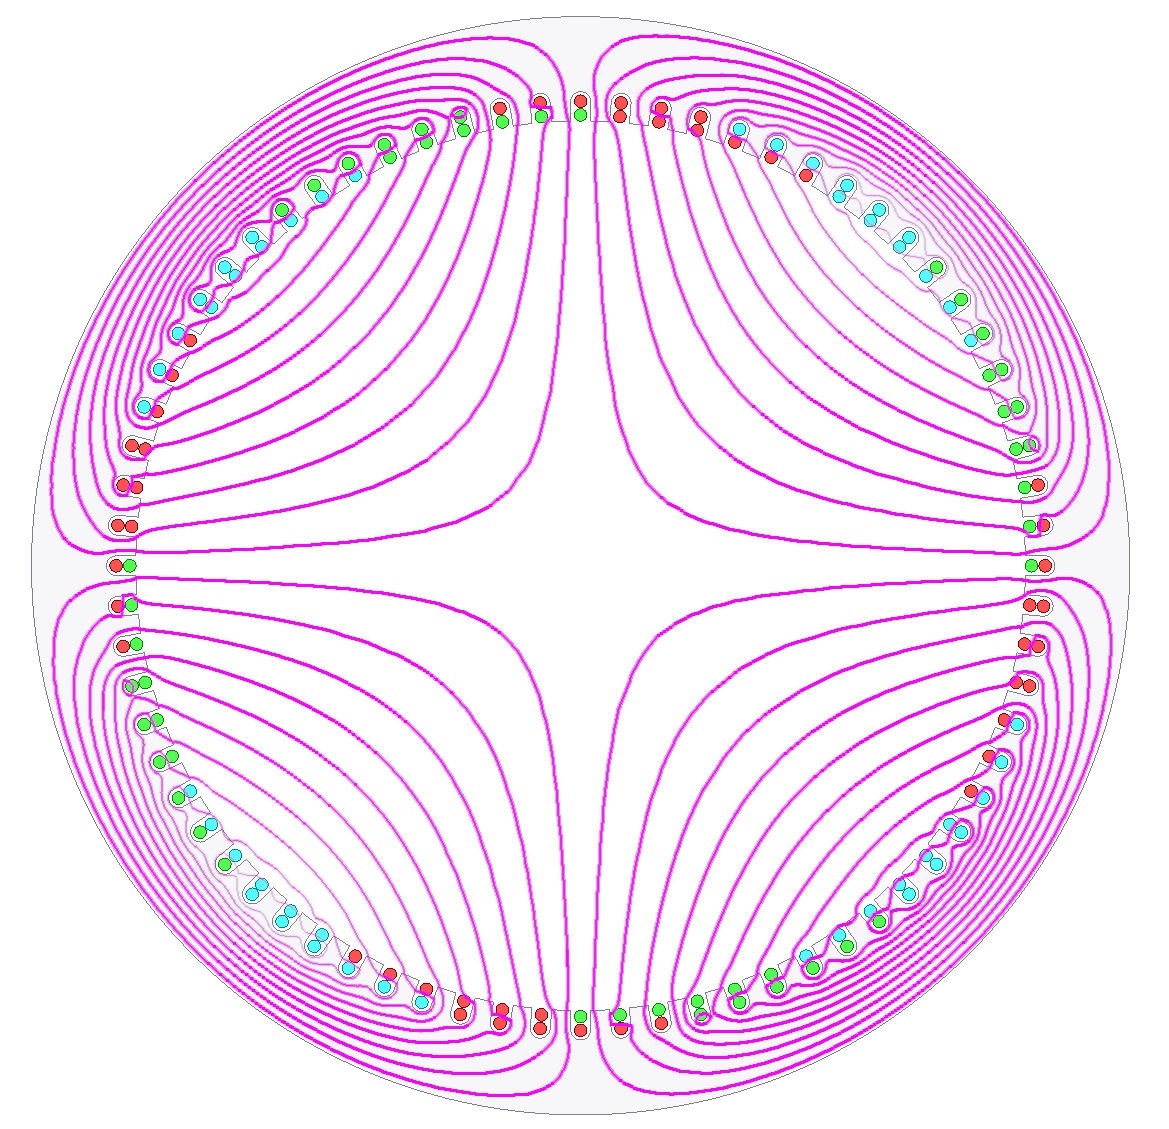
Skutečné točivé magnetické pole
V předchozím textu jsme si popsali obecný vznik točivého magnetického pole, které je nutné pro funkci střídavých elektrických motorů. Jenže šestidrážkový model, který jsme pro vysvětlení použili, byl jen teoretický. Takový motor by možná fungoval, ale jeho provoz by nebyl efektivní a kvalita chodu by pokulhávala. Proto je nutné počet drážek zvýšit a vhodně rozložit vinutí a o tom bude dnešní článek.
Třífázovým vinutím statoru se snažíme docílit stejného pole, jaké vytváří dvojice otáčejících se magnetů. V odborných knihách se to definuje takto: aby bylo dosaženo co nejoptimálnějšího točivého pole, musí se magnetické napětí ve vzduchové mezeře co nejvíce blížit sinusovému průběhu. Co je to magnetické napětí? Elektrické napětí pohání elektrický proud a magnetické napětí pohání tok magnetický. Jednotkou magnetického napětí je ampér, takže magnetické napětí vzniká pouze proudem, který teče vinutím. Naším úkolem je tedy navrhnout vinutí tak, aby ve vzduchové mezeře vznikal sinusový průběh magnetického napětí.
Tvarování magnetického napětí ve vzduchové mezeře
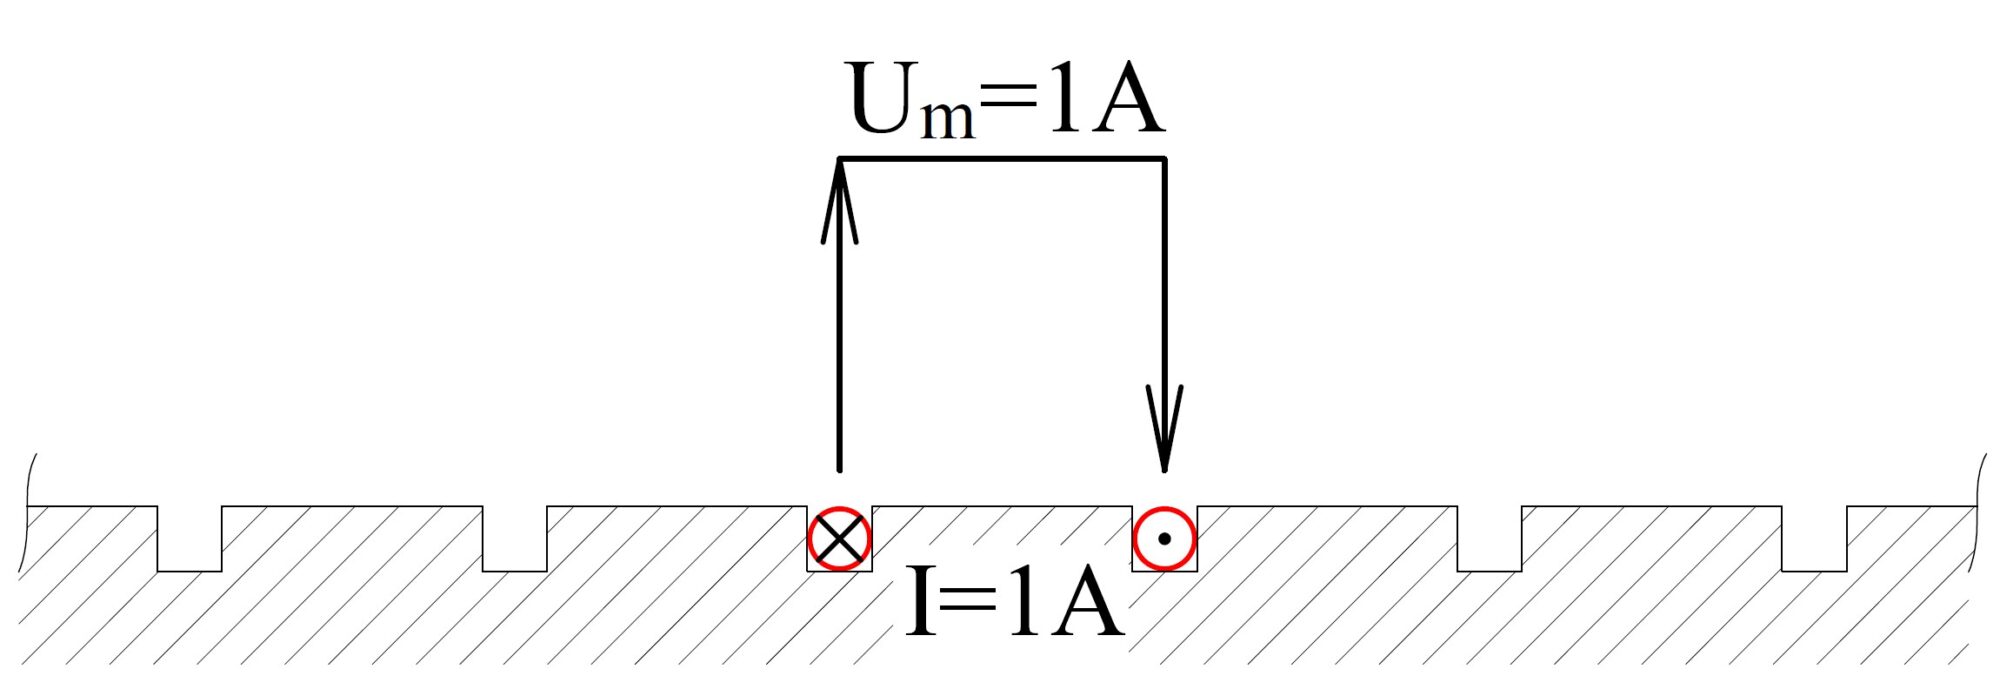
Abychom si vysvětlili, jak můžeme pomocí vinutí tvarovat průběh magnetického napětí, vezměme si rozvinutý stator a do jedné drážky vložme jeden závit. Závitem budeme pouštět proud, jeho hodnota nás teď nezajímá, každopádně pro další povídání mějme na paměti, že proud je konstantní. Nad vodičem, kde proud teče do obrazovky, nakreslíme šipku nahoru, znázorňující nárůst magnetického napětí. Mezi drážkami je magnetické napětí konstantní a nad vodičem, kde proud vychází z obrazovky, nakreslíme šipku dolů.
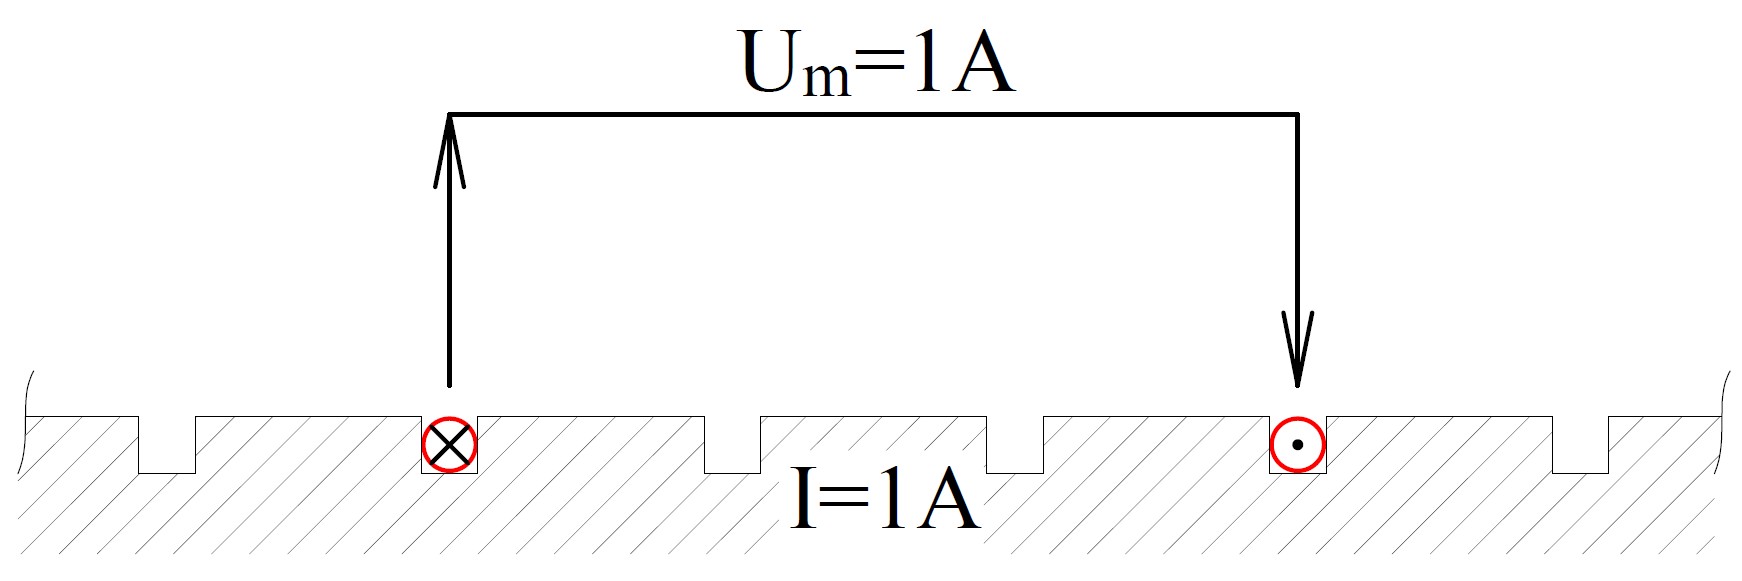
Kdyby byl stejný závit rozprostřen do vzdálenějších drážek, průběh magnetického napětí by byl delší obdélníček.
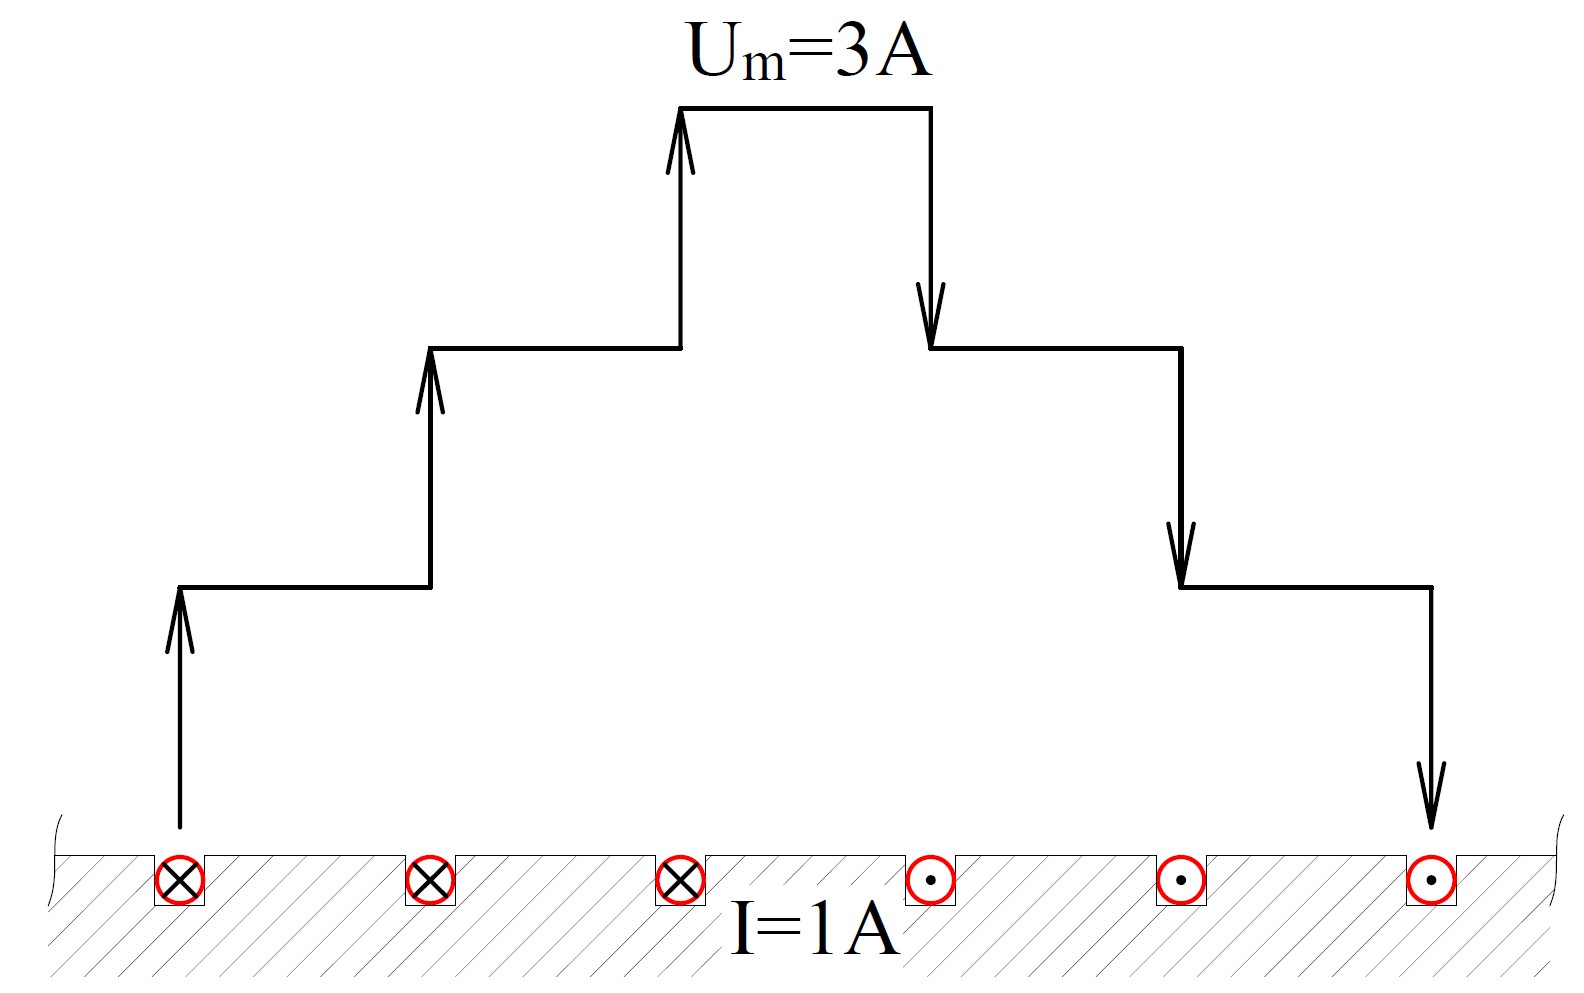
Kdybychom měli v každé drážce závit, magnetická napětí by se sčítala. Když máme tři závity, průběh vytvoří takovouto třístupňovou pyramidu.
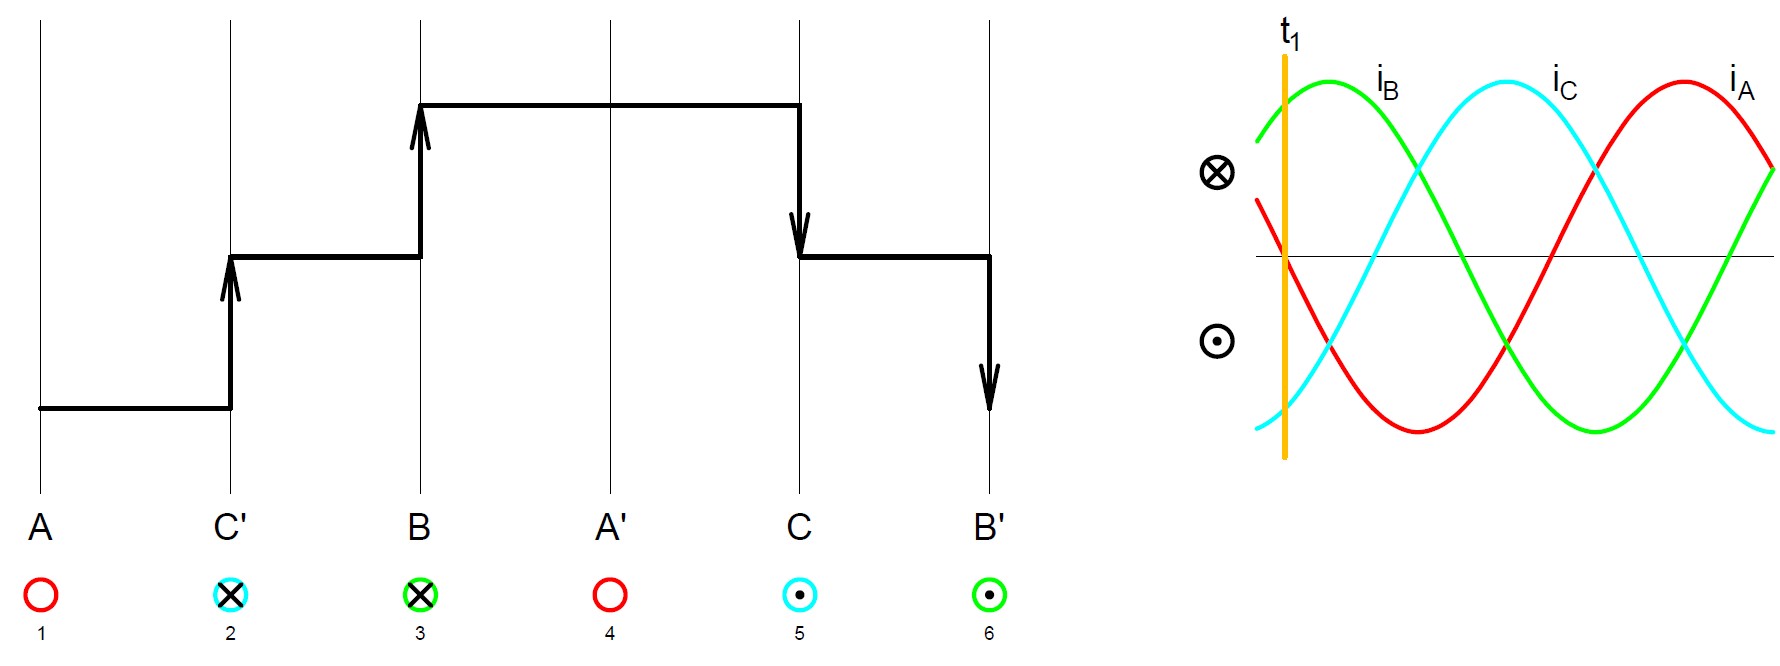
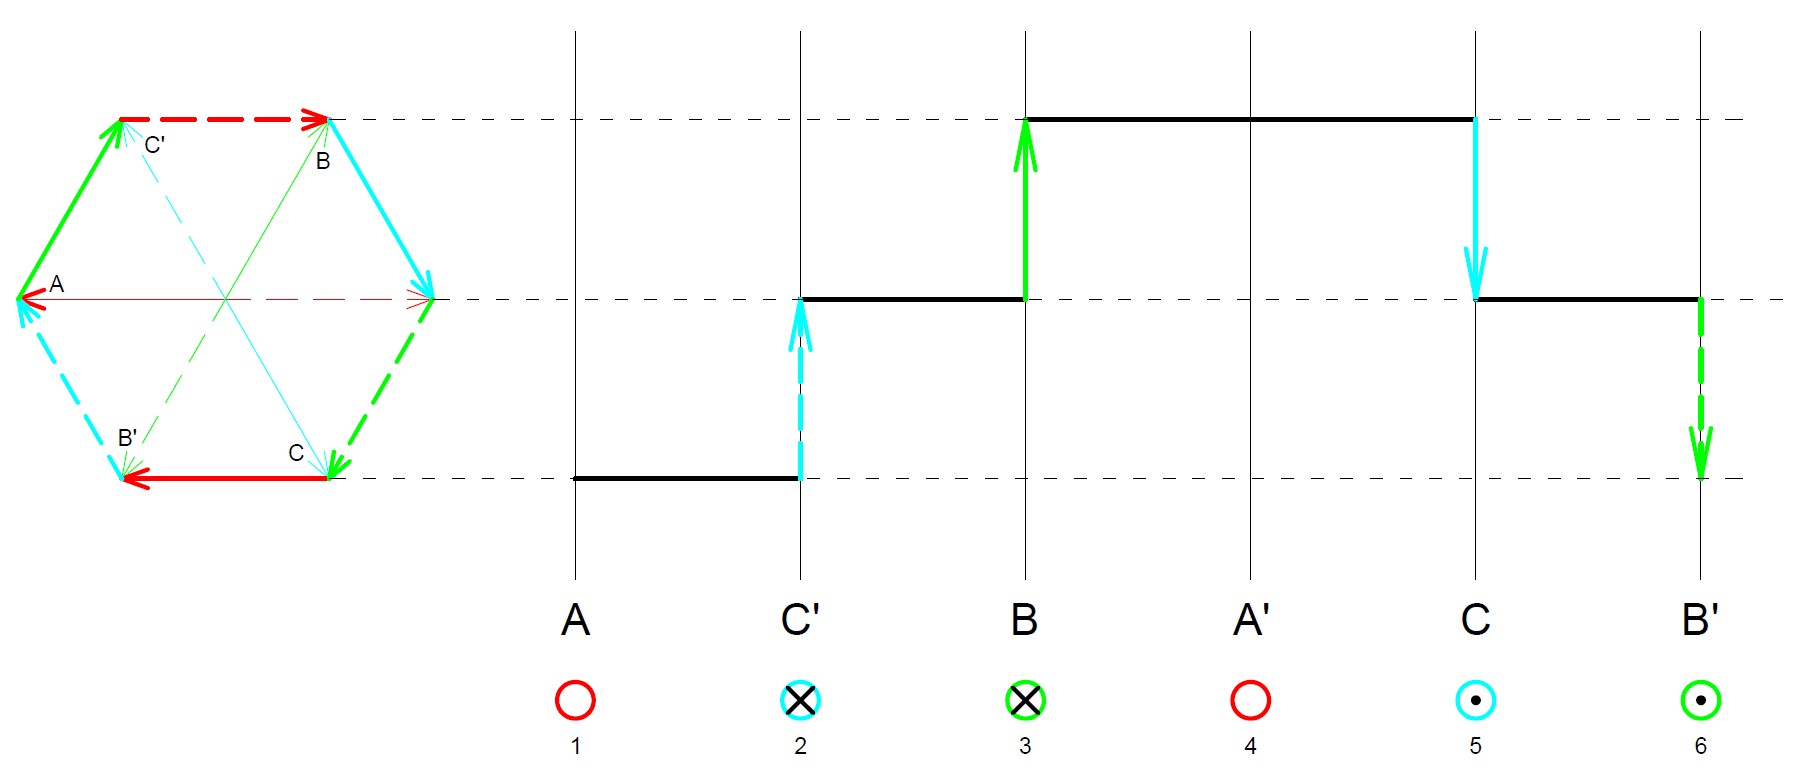
Nyní zkusíme magnetické napětí poskládat pro třífázový průběh proudu. Na obrázku níže je rozvinutý šestidrážkový stator, v každé dvojici drážek je jeden závit pro jednu fázi. Vinutí jsou proti sobě mechanicky otočena o 120°, tak jak jsme si popisovali v minulém textu. Začátky fází značíme bez apostrofu, konce vinutí s apostrofem. Zvolme čas t1: proud IA; (červená) je 0, IB(zelená) kladný, IC(modrá) záporný a má stejnou velikost jako IB.
Pokud je okamžitá hodnota proudu v kladné (horní) části grafu, tak počátek vinutí značíme křížkem, konec opačně — tečkou. Podle toho kreslíme šipky. V drážce C′ a B teče proud do obrazovky, proto nad těmito drážkami nakreslíme šipku nahoru. Vinutí A žádný proud nemá, takže magnetické napětí je konstantní. U drážek C a B′, kde proud teče z obrazovky, kreslíme šipku dolů. Spojíme konce šipek a získáme průběh magnetického napětí v šestidrážkovém statoru pro časový okamžik t1. Připomínám, že ideální průběh má být co nejvíc sinusový a tady k němu máme hodně daleko. Když magnetické napětí není sinusové, motor trpí mechanicky i elektricky. Energie se ztrácí ve zbytečné práci, jinak řečeno: motor se víc ohřívá, proto je tedy šesti drážkový motor značně nevhodný.
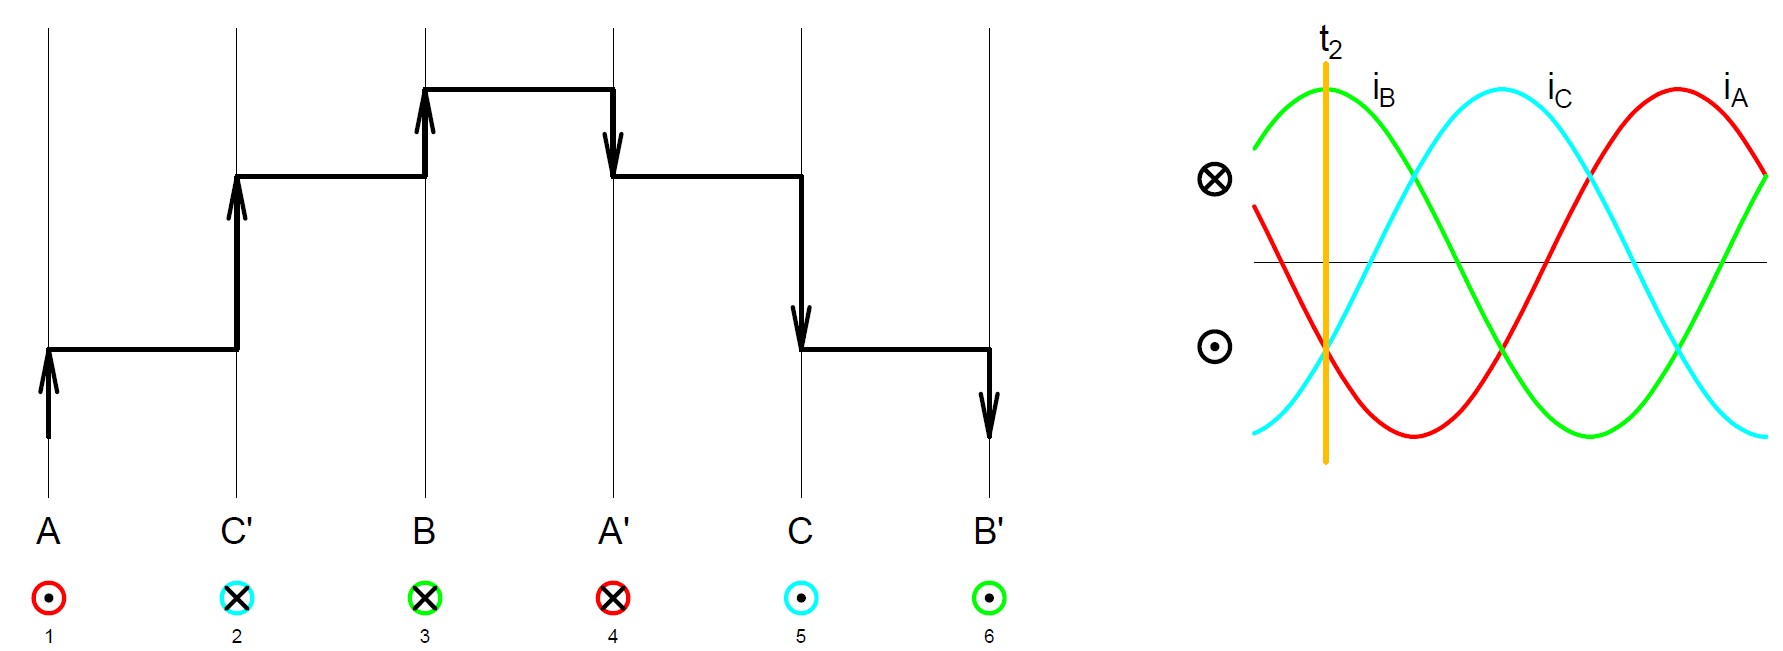
Před přidáním dalších drážek si nakresleme ještě jeden časový okamžik t2. Nyní je IA záporný, IB kladný, IC záporný a stejně velký jako IA;. Stejně jako dřív: kladná hodnota okamžitého proudu = křížek na počátku vinutí, záporný = tečka. A k tomu opět příslušné šipky nahoru/dolů podle směru proudu. Výsledný průběh opět není sinusový, ale vrchol pomyslné sinusovky se trochu posunul. Takže požadovaná sinusovka se během periody pohybuje po vnitřním obvodu statoru, čemuž odpovídá točivý pohyb magnetického pole.
Görgesův diagram
Odečítat velikosti proudů z grafu okamžitých hodnot je možná pro mnohé názornější, ale trochu amatérské, když už jsme si představili fázorové diagramy. V třífázovém systému jsou fázory proudů vůči sobě natočené o 120°. Abychom znázornili i proudy z konců vinutí, dokreslíme do diagramu fázory stejného proudu, ale otočené o 180°.
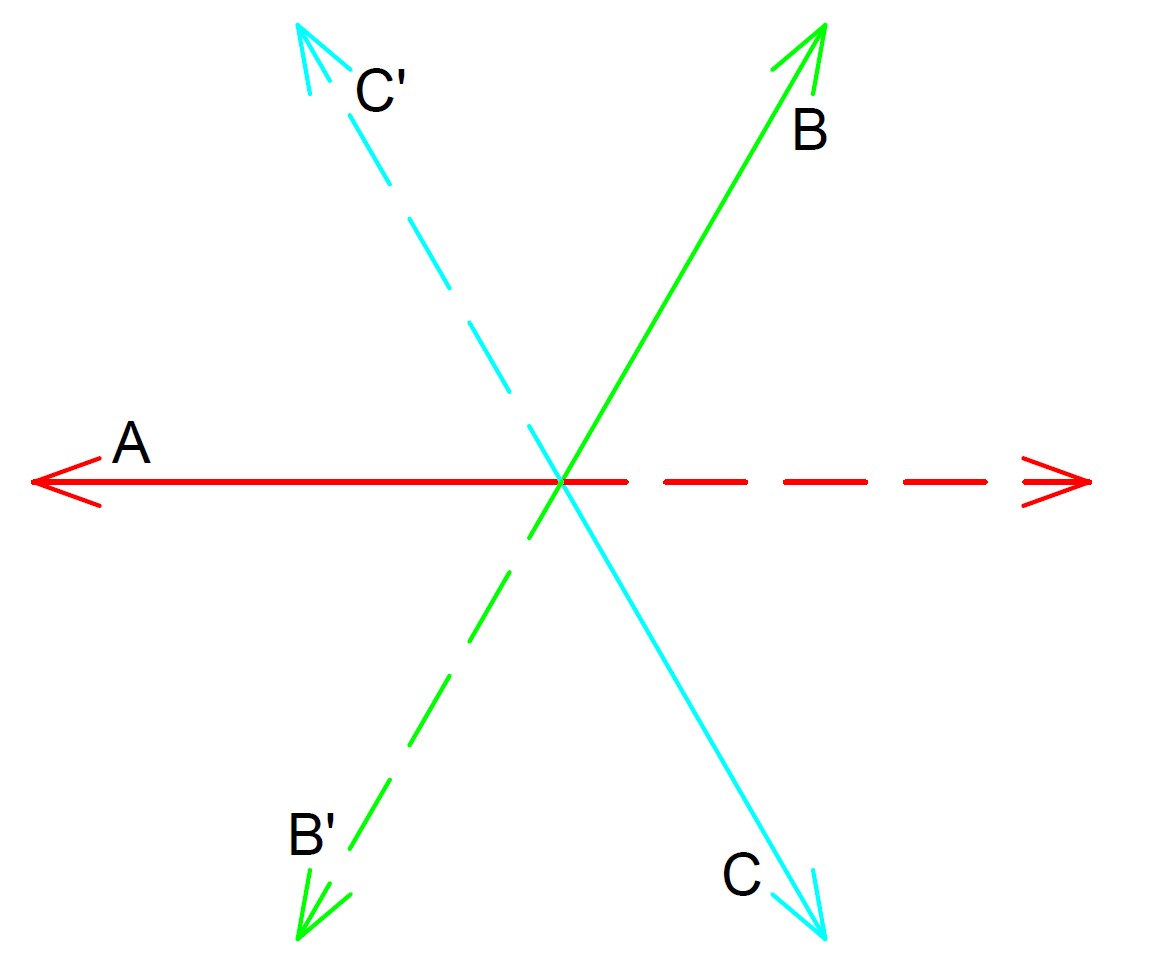
Převod z proudu na magnetické napětí je jednoduchý, protože magnetické napětí je dáno vztahem:
$$U_m = N \cdot I$$
Sestavíme tzv. polygon magnetických napětí, jeho střed je shodný se středem fázorového diagramu. Protože napětí je jen přepočítané proudy krát počet závitů, můžeme pracovat přímo s proudovými vektory. Začneme tak, jak jdou drážky za sebou: fázor A přidáme ke konci fázoru C, následuje C′, B, A′, C, B′… Tento polygon používáme k odvozování magnetického napětí v jednotlivých drážkách.
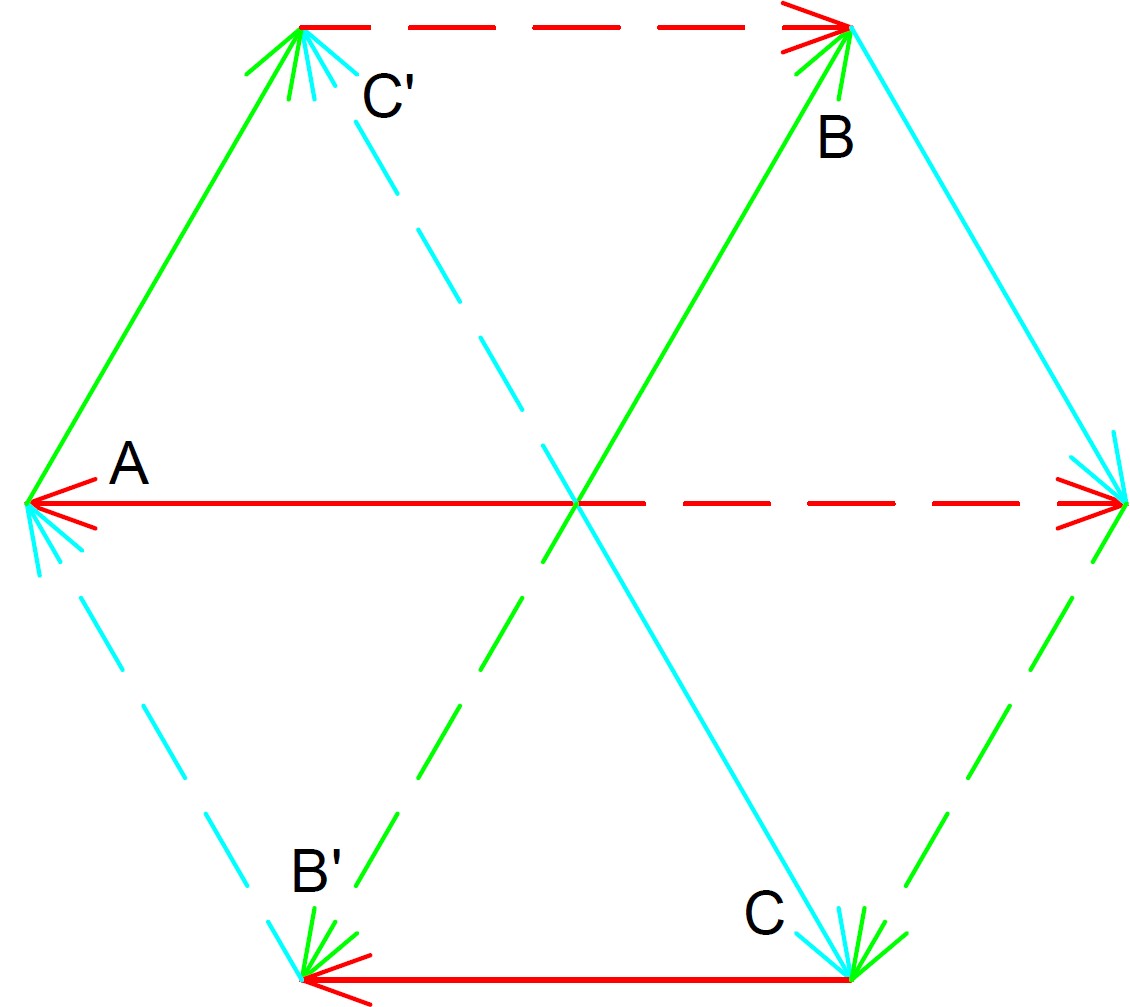
Stejně jako okamžitá velikost proudu odpovídá průmětu na kolmici k ose času, tak i magnetické napětí odpovídá průmětu na drážky z polygonu. Z polygonem napětí si znovu sestrojíme průběh magnetických napětí v čase t1, kterému se jinak říká Görgesův diagram. Průmět A je nulový → drážku A neřešíme, přispívají drážky podle svých vektorů.
Počet drážek na pól a fázi
Kdybychom seděli uprostřed magnetického pole vytvořeného naším statorem, viděli bychom dva póly, severní a jižní. Počet pólů značíme jako 2p. Nyní máme 2p=2. Stator má tři fáze m = 3. Když chceme zvýšit počet drážek, zavádíme koeficient q, tzv. počet drážek na pól a fázi. Nyní máme celkový počet drážek Q:
$$Q = m \cdot 2p \cdot q = 3 \cdot 2 \cdot 1 = 6$$
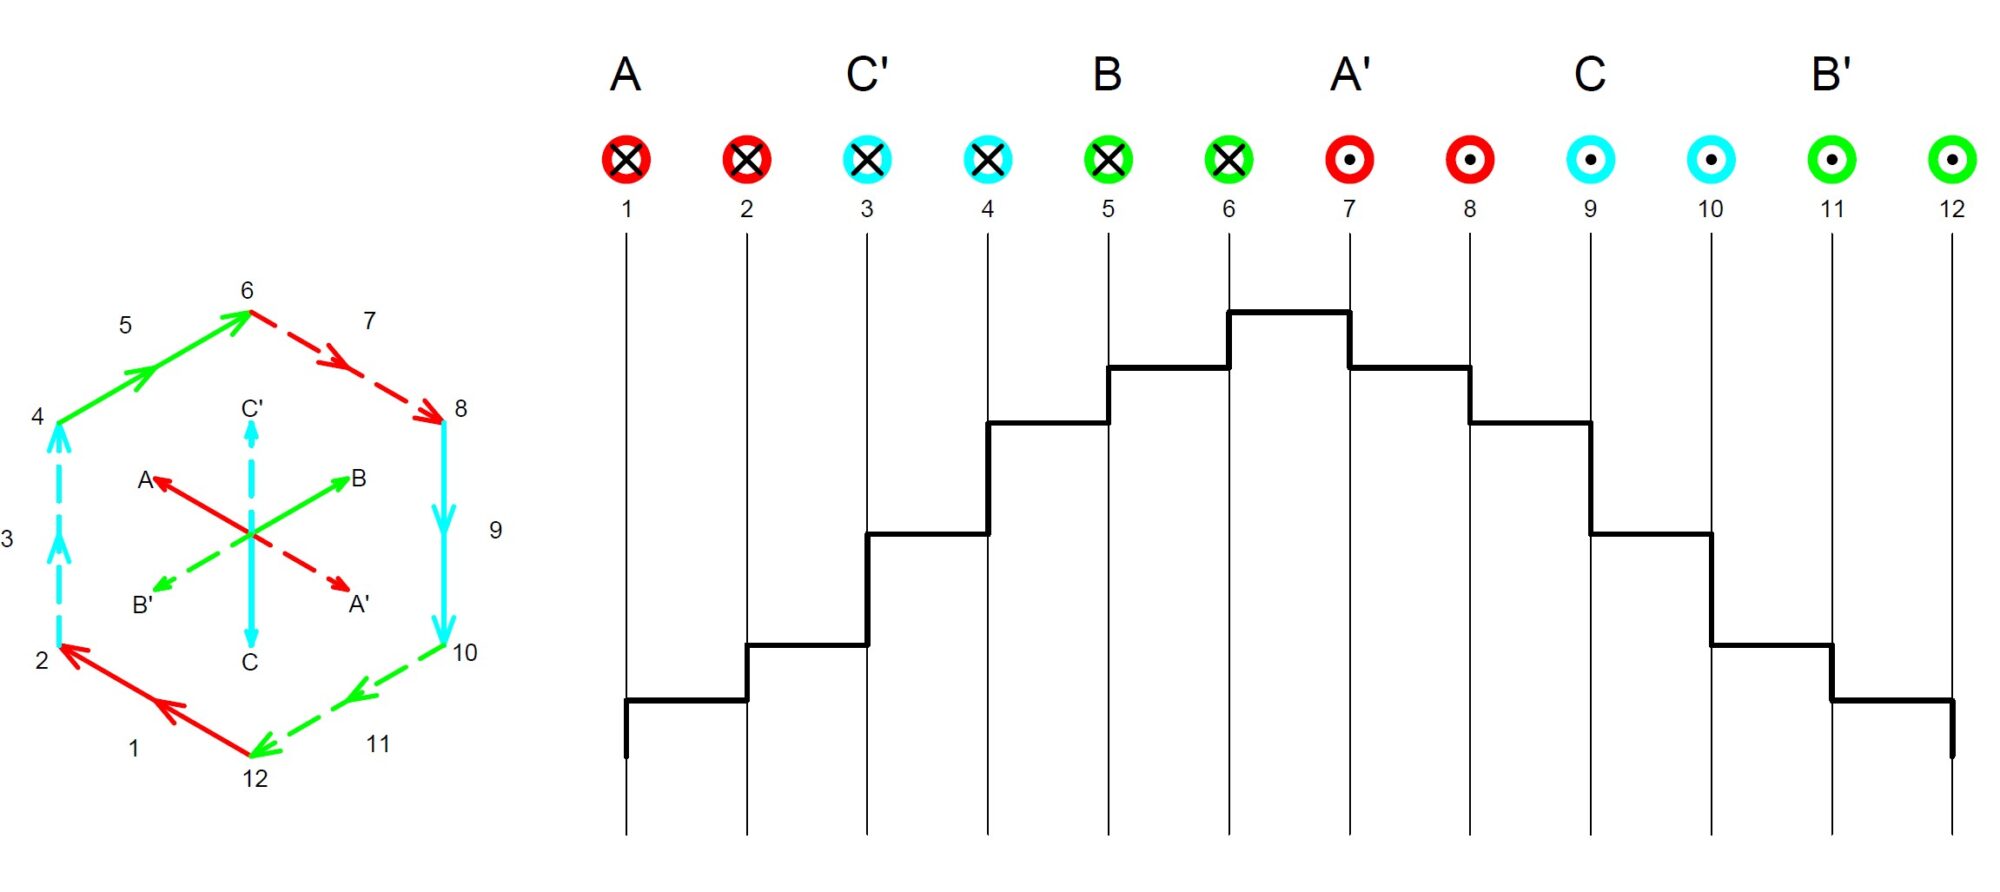
Chceme-li vyšší počet drážek, zvyšujeme q např. q = 2 znamená 12 drážek. I polygon má pak 12 vektorů. A takto vypadá Görgesův diagram pro 12-ti drážkový stator:
A můžeme počet drážek na pól a fázi dále zvětšovat a dítvat se jak se bude průběh magnetického napětí zjemňovat
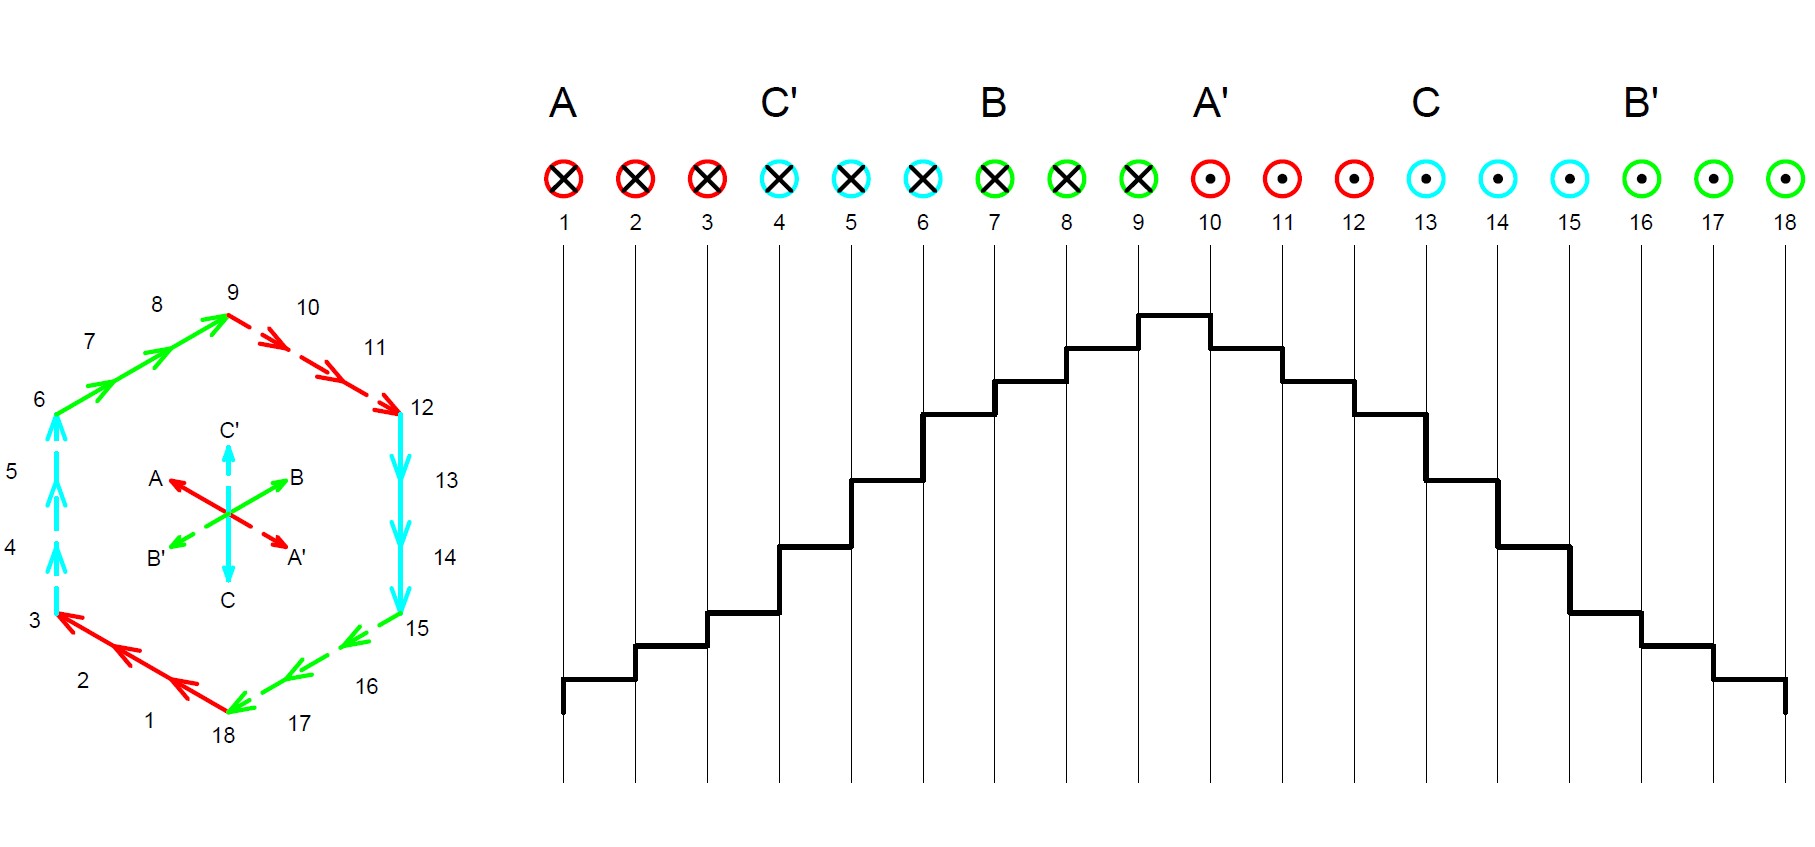
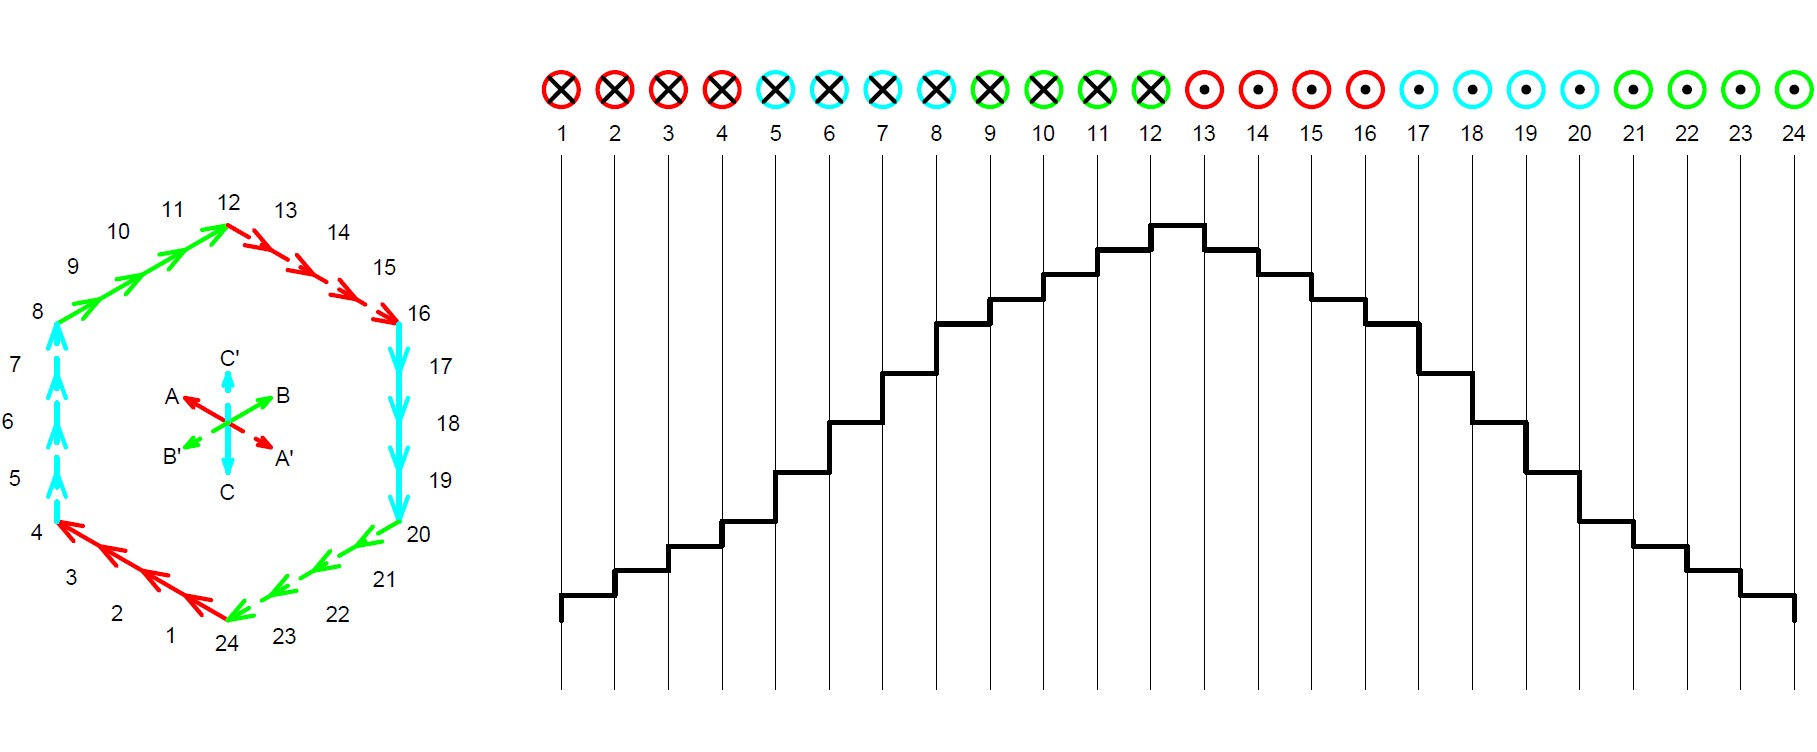
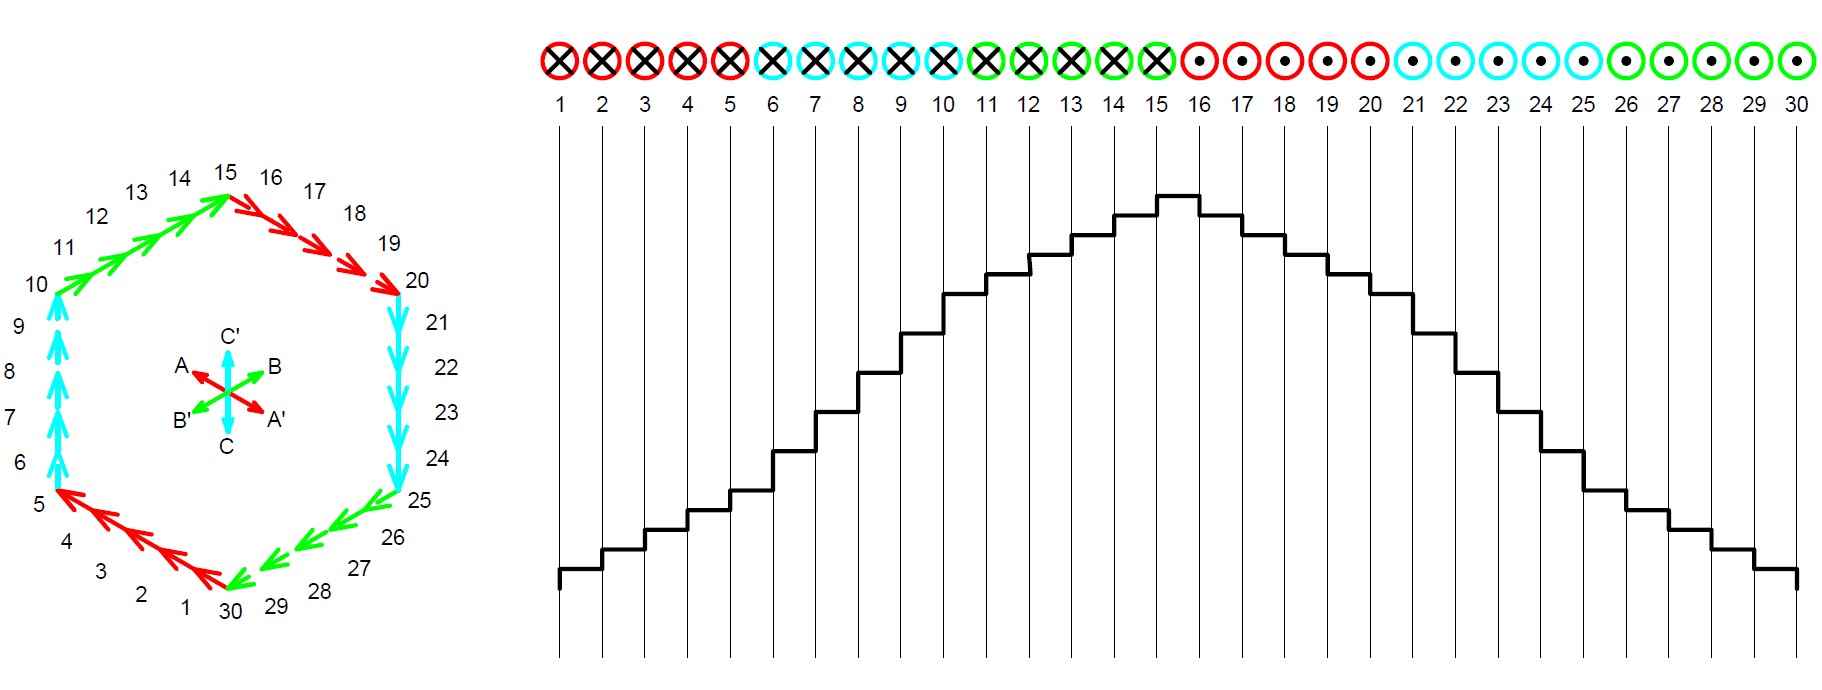
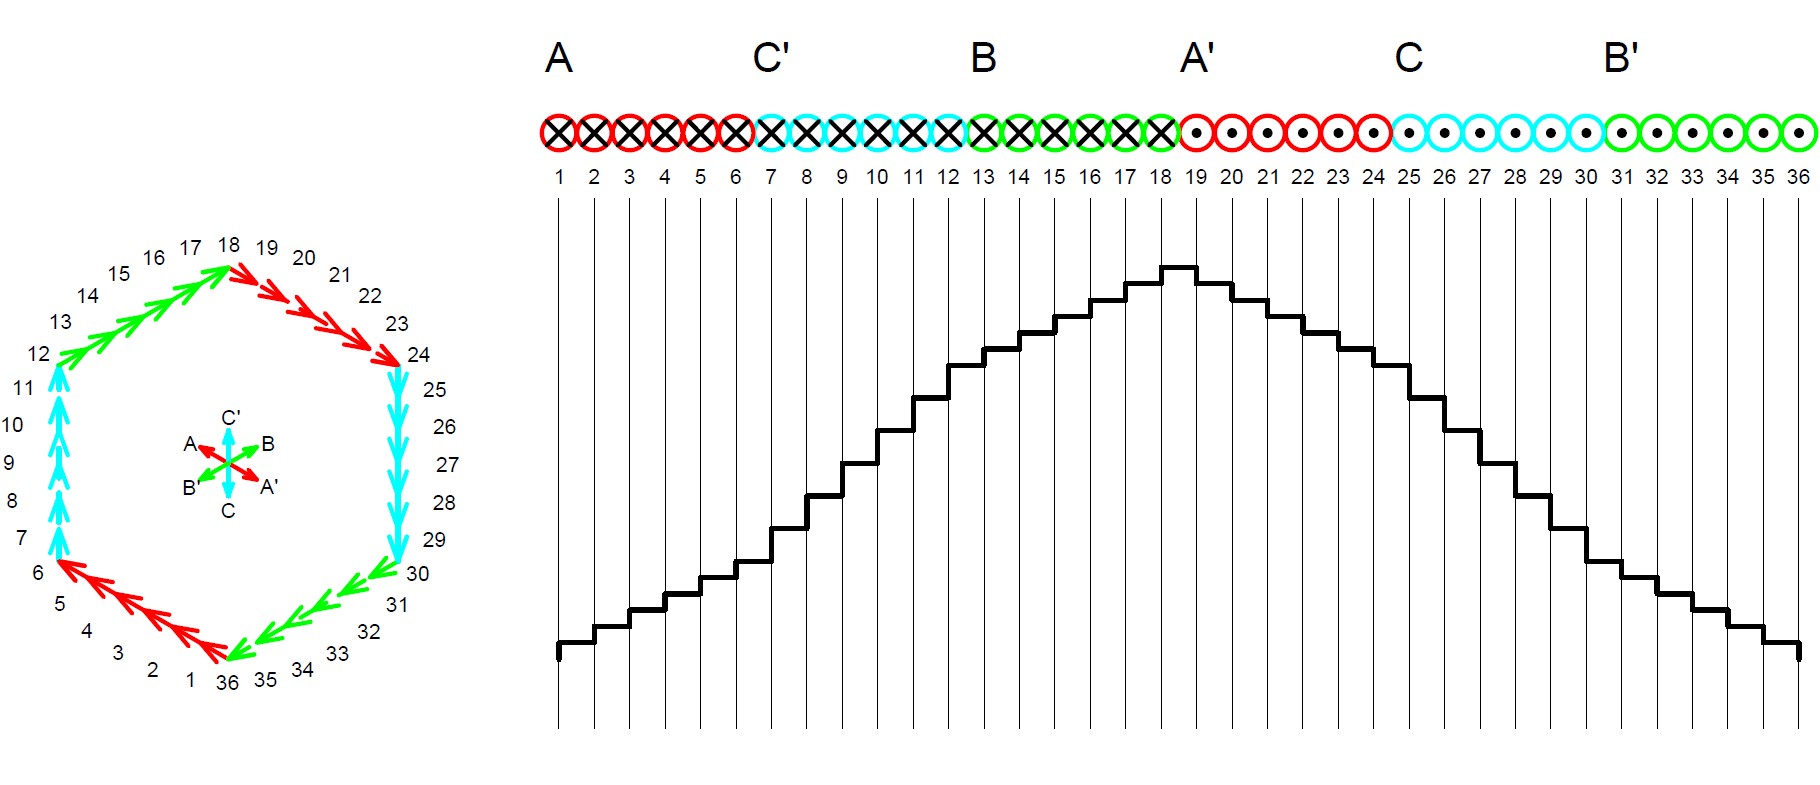
Průběh magnetického napětí se začne více podobat sinusovce. Dalším krokem pro větší přiblížení se sinusovému průběhu je dvouvrstvé vinutí, kde navíc jedno vinutí posuneme o několik drážek. V jedné statorové drážce jsou dvě fáze a začnou se překrývat vektorové příspěvky dvou fází. Výsledkem je průběh magnetického napětí se zřetelnějším sinusovým tvarem.
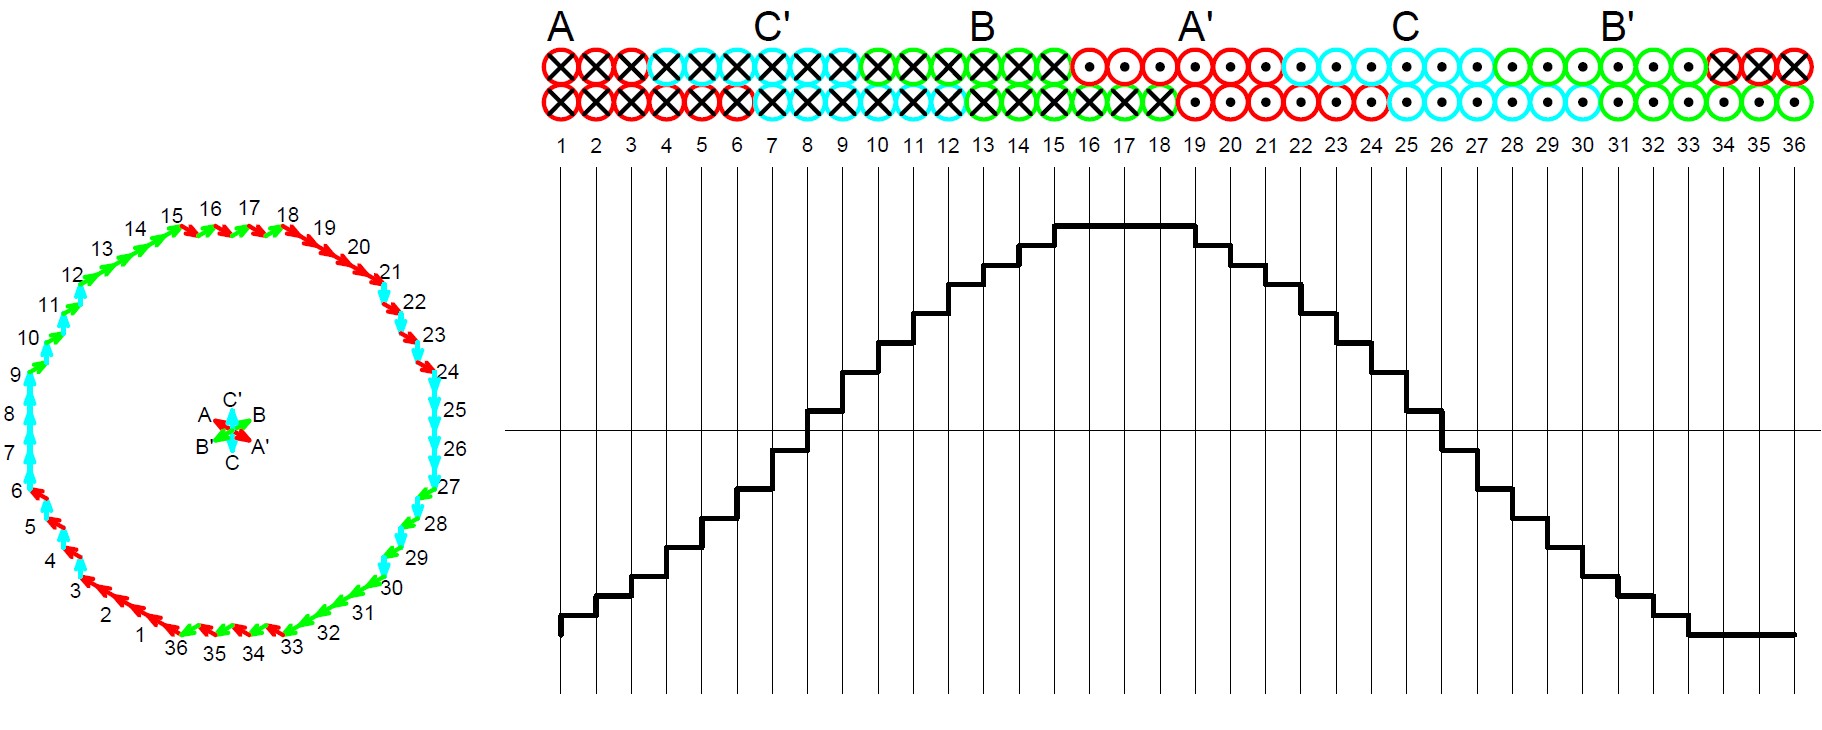
Rychlost otáčení magnetického pole
Otáčení „hvězdice“ proudů je dáno frekvencí. Za jednu periodu se proudy otočí o 360°, takže i polygon magnetických napětí se otočí jednou, to znamená že průběh magnetického napětí ve vzduchové mezeře se po obvodu otočí jednou dokola za jednu periodu. Frekvence v síti je 50 Hz → pole se otáčí 50× za sekundu. V praxi se ale používá jednotka za minutu:
$$n = \frac{60 \cdot f}{p}$$
kde p je počet pólových párů. My jsme zatím procali s „dvoupólem“ 2p = 2 → p = 1, takže:
$$n = \frac{60 \cdot 50}{1} = 3000\ \text{ot/min}$$
Když chceme snížit rychlost, musíme zvýšíme počet pólů. Pokud budeme mít nyná 2p=4 dostaneme dvakrát tak více drážek pokud zachováme q
$$Q = m \cdot 2p \cdot q = 3 \cdot 4 \cdot 6 = 72$$
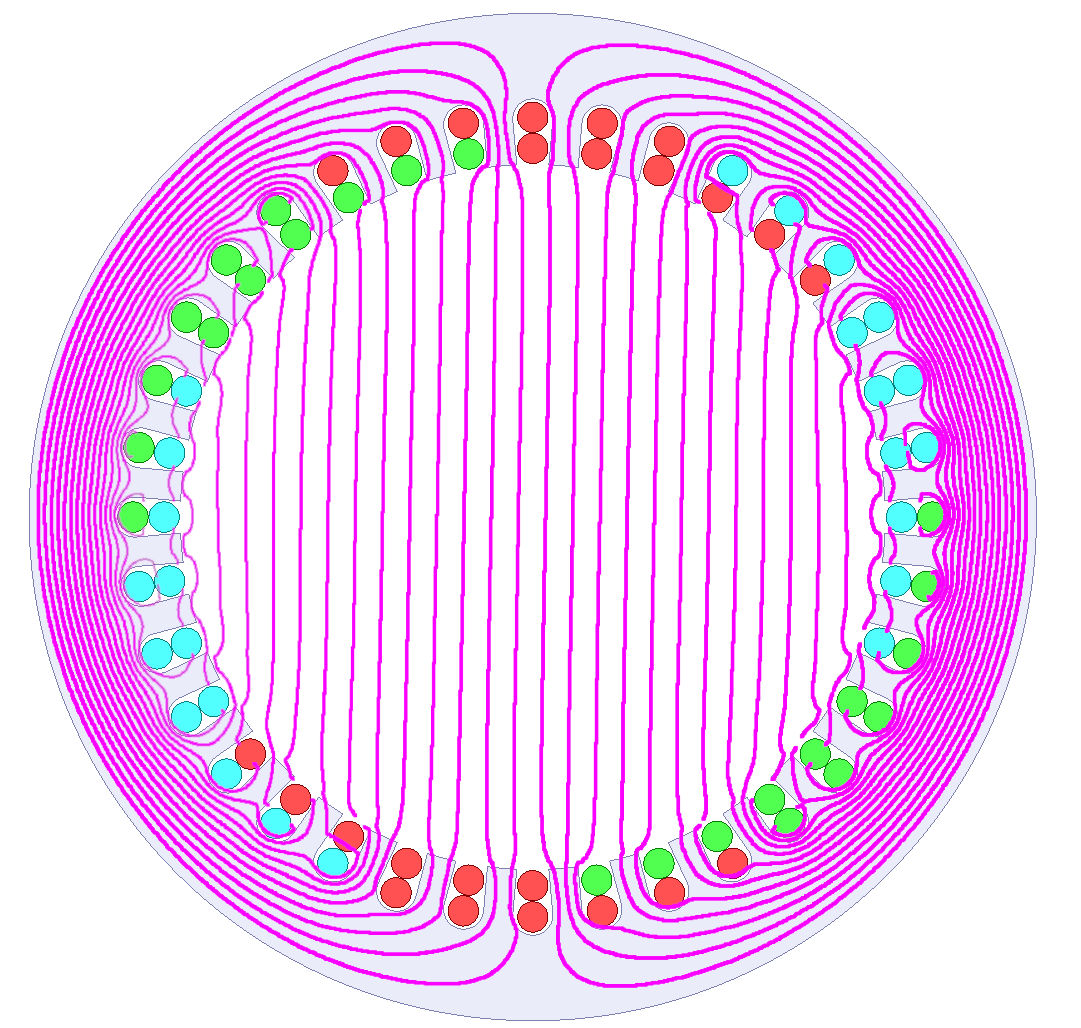
Dvě identické vinutí za sebou vytvoří dvě vlny magnetického napětí, dvakrát tak delší dráha pro jednu vlnu znamená, že uzavře jednu otočku za dvakrát tak delší čas. Takže magnetické pole se nyní otáčí rychlostí 1500 min-1
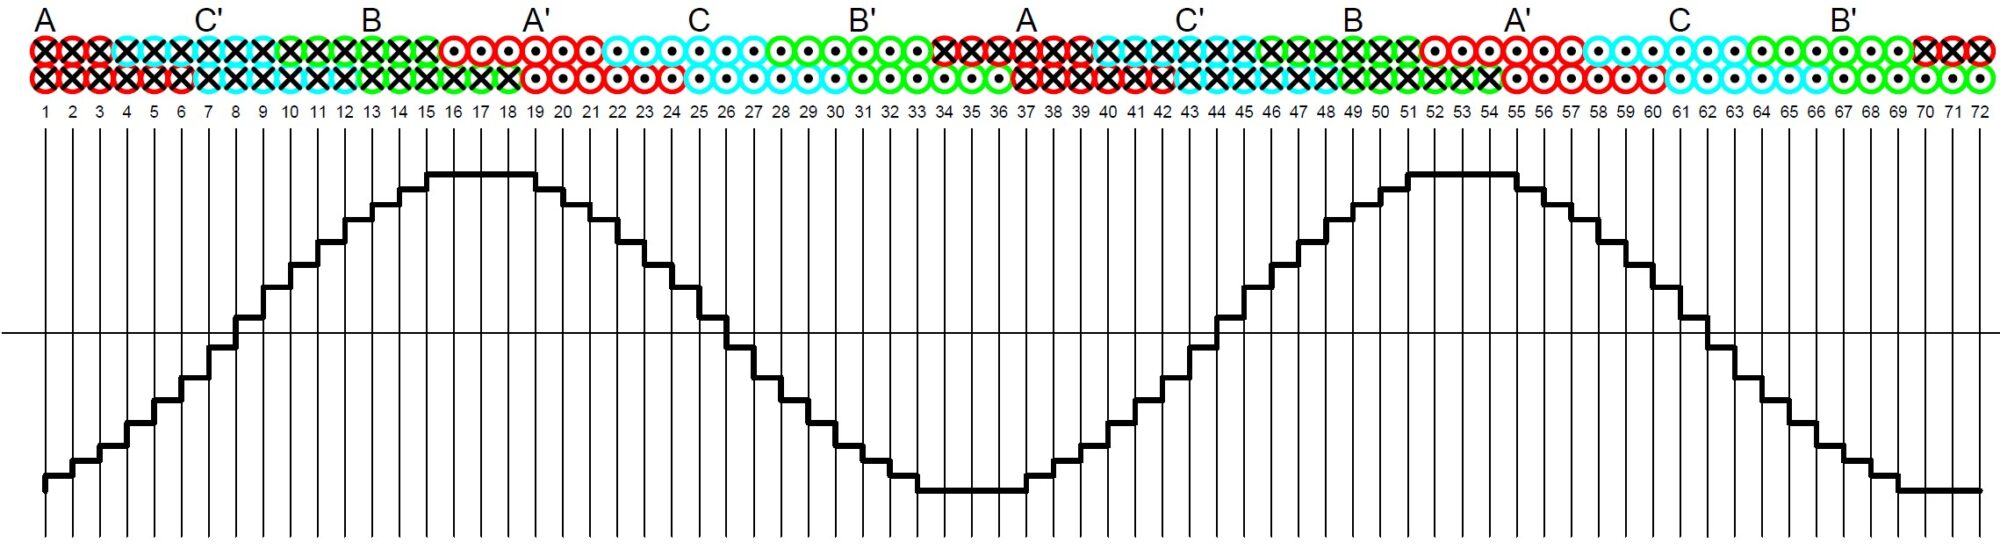
Kdybychom tohle pole zase „sbalili“ do kruhu, odpovídá čtyřem otáčejícím se magnetům, které se točí poloviční rychlostí oproti původním dvěma.